도시 전체를 3D 지도로
LiDAR 한 대만으로 3.7 km에 이르는 도심 도로 전체를 3D 지도로 만들었습니다.
TECHNOLOGY
로봇, 매니퓰레이터, 휴머노이드가 함께 일하게 될 넓고 복잡한 공간을 위한 정밀 3D LiDAR 매핑·위치 인식 기술입니다.
정확도
정확한 지도는 정확한 위치 추정에서 시작됩니다. 자체 엔진은 도심 도로, 캠퍼스, 건설 현장, 지하 터널 벤치마크에서 모두 최상위권 성능을 보였습니다.
LiDAR 한 대만으로 3.7 km에 이르는 도심 도로 전체를 3D 지도로 만들었습니다.
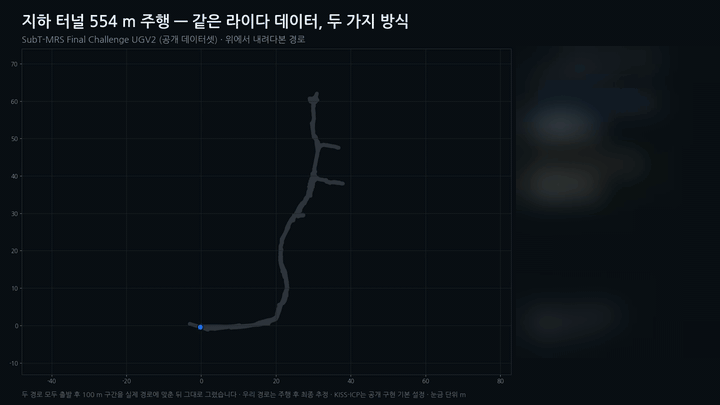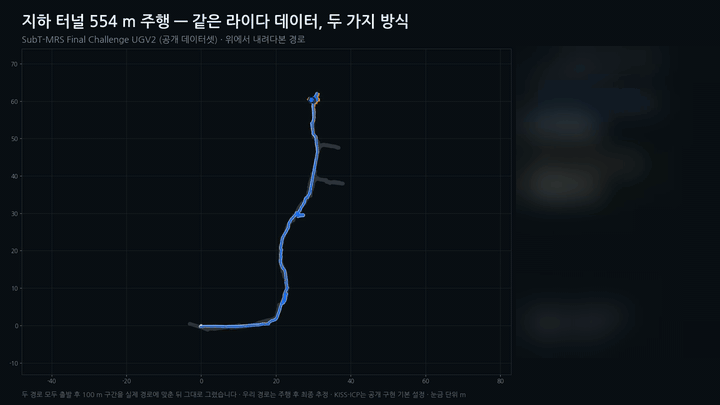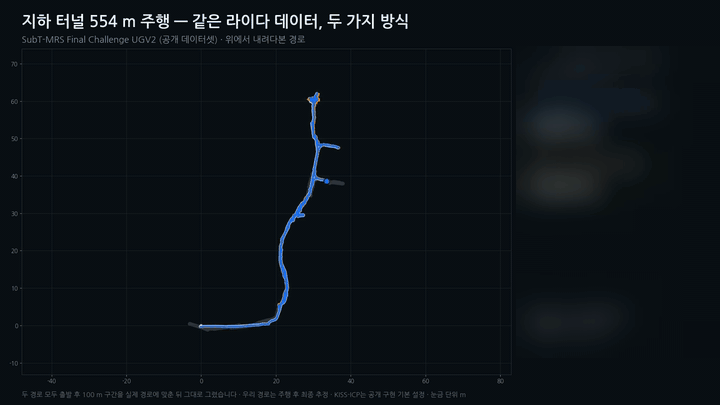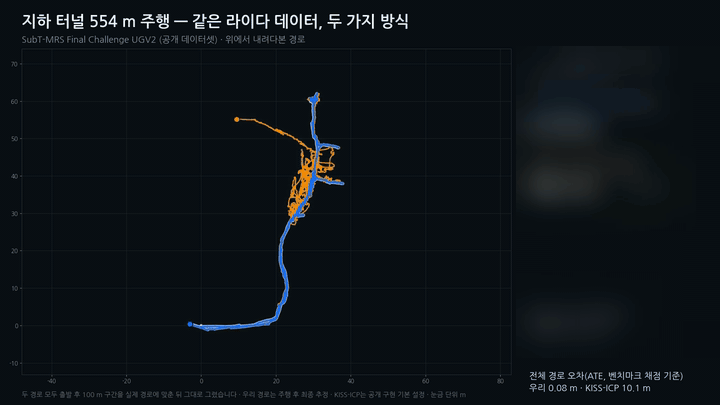
지하에서도 실제 경로를 벗어나지 않고 정확하게 따라갑니다.
| 벤치마크 | 환경 | 위치 오차 |
|---|---|---|
| Hilti 2024 | 건설 현장 | 0.09 m |
| SubT-MRS 2024 | 지하 | 0.29 m |
| NCLT 2016 | 캠퍼스 | 0.89 m |
| KITTI 2012 | 도심 주행 | 0.49 % |
공개 데이터셋 기준 결과입니다. 위치 오차: 절대 궤적 오차(ATE)의 RMS, KITTI는 상대 이동 오차.
자동화
스캐너를 들고 구석구석 걸어 다닐 필요가 없습니다. 로봇이 스스로 탐색하며 지도를 완성합니다.
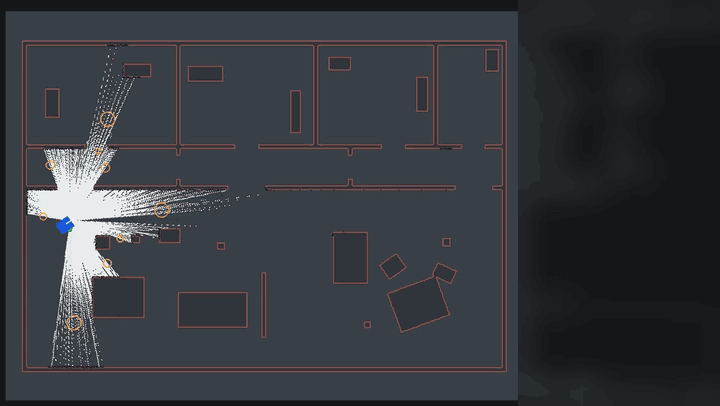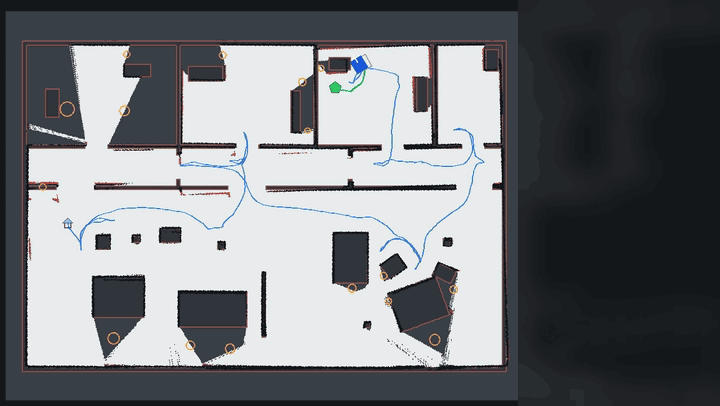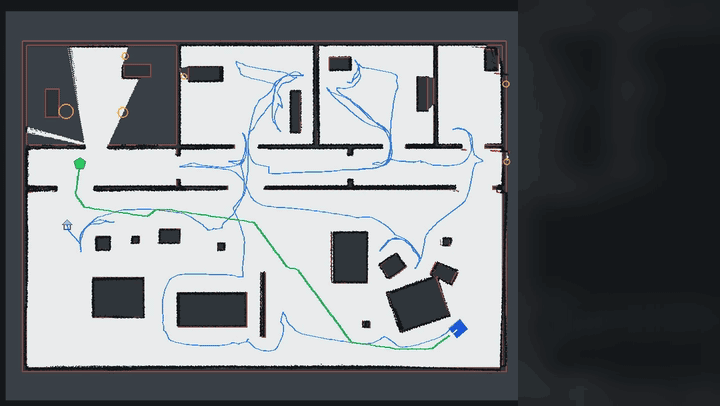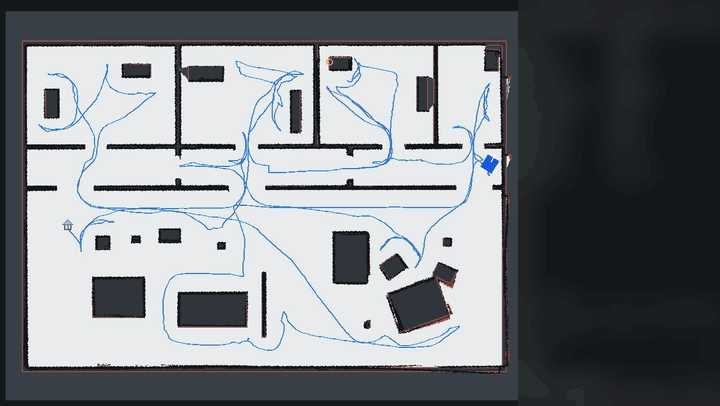
원격으로 시작만 하면 로봇이 스스로 공간을 탐색하며 지도를 완성합니다.
익숙한 장소로 돌아오면 AI가 이를 알아보고, 넓은 지도도 어긋남 없이 유지합니다.
위치 인식
대형 공장은 사람으로 붐비고 똑같아 보이는 통로가 끝없이 이어집니다. LiDAR만 쓰면 로봇이 한 통로를 다른 통로로 착각하기 쉽습니다. 그래서 LiDAR에 Wi-Fi 신호 지문(fingerprint)을 더해, 반도체 FAB 규모의 현장에서도 정확한 위치를 찾아냅니다.
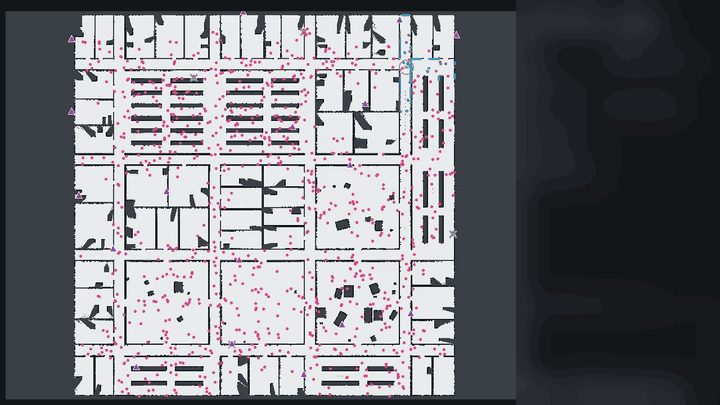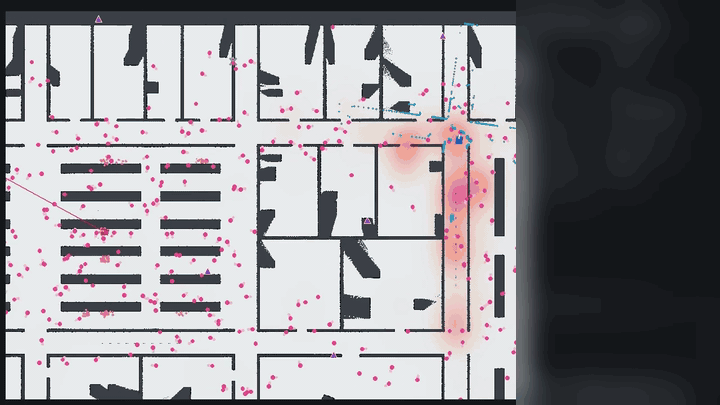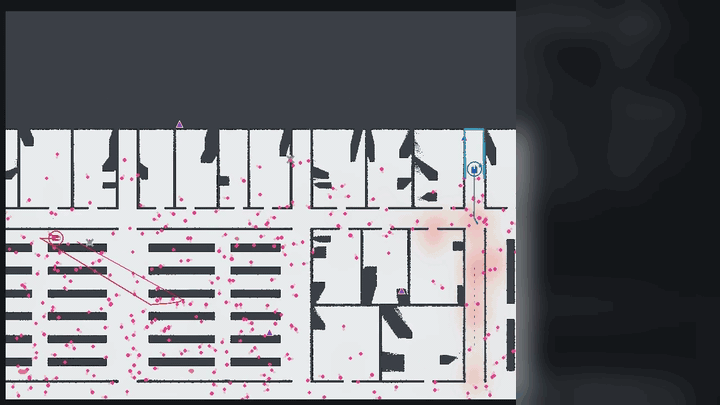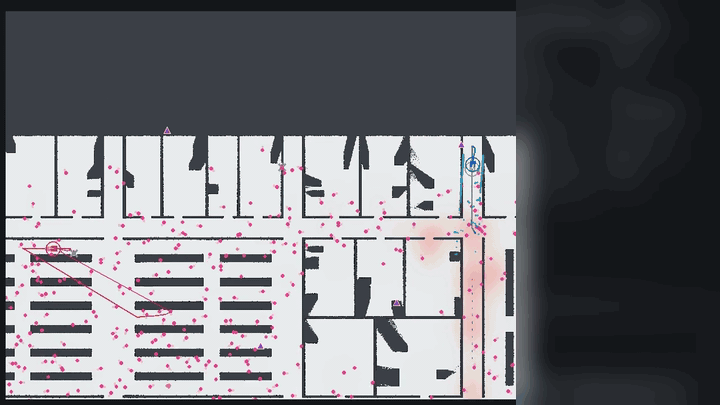
수백 명이 오가는 가운데서도 Wi-Fi + LiDAR를 쓴 로봇(파란색)은 실제 위치를 찾아내지만, LiDAR만 쓴 로봇(빨간색)은 엉뚱한 위치에 머뭅니다.
길이 500 m가 넘는, 축구장 약 8개 넓이의 현장을 기준으로 설계했습니다.
임베디드
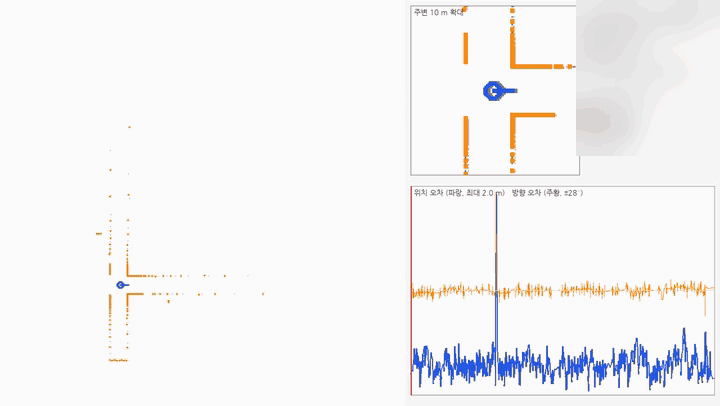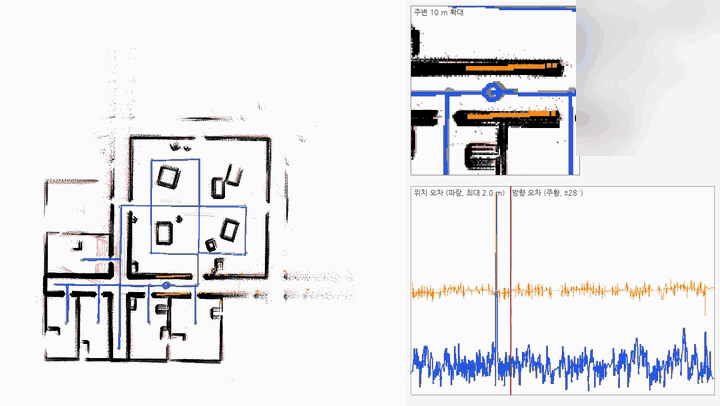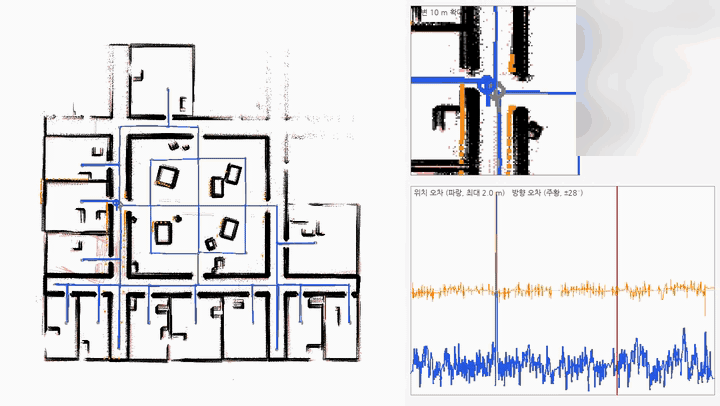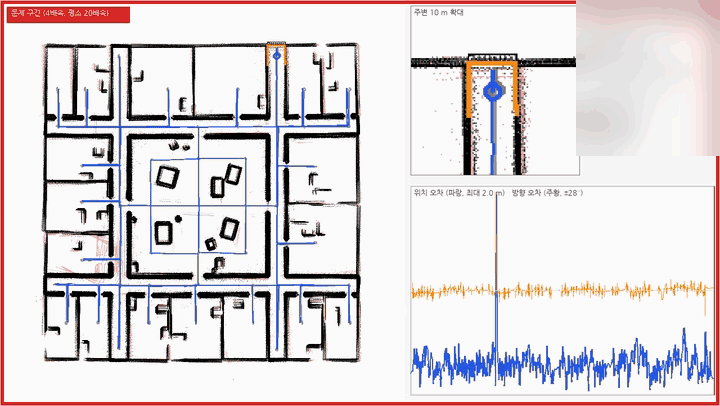
자체 엔진은 로봇 안의 소형 임베디드 하드웨어에서 실시간으로 동작하도록 최적화했습니다.
네. GPS를 쓸 수 없는 실내와 지하 공간을 위해 설계했습니다.
길이 500 m가 넘는 반도체 FAB 규모의 시설을 기준으로 설계했습니다.
아니요. 로봇이 스스로 탐색하며 지도를 만듭니다.
고객 현장에 설치한 온프레미스 서버에서 처리합니다.
 동작구청
 우익반도체