

컨베이어형 AMR로 높이가 다른 설비를 잇는 방법
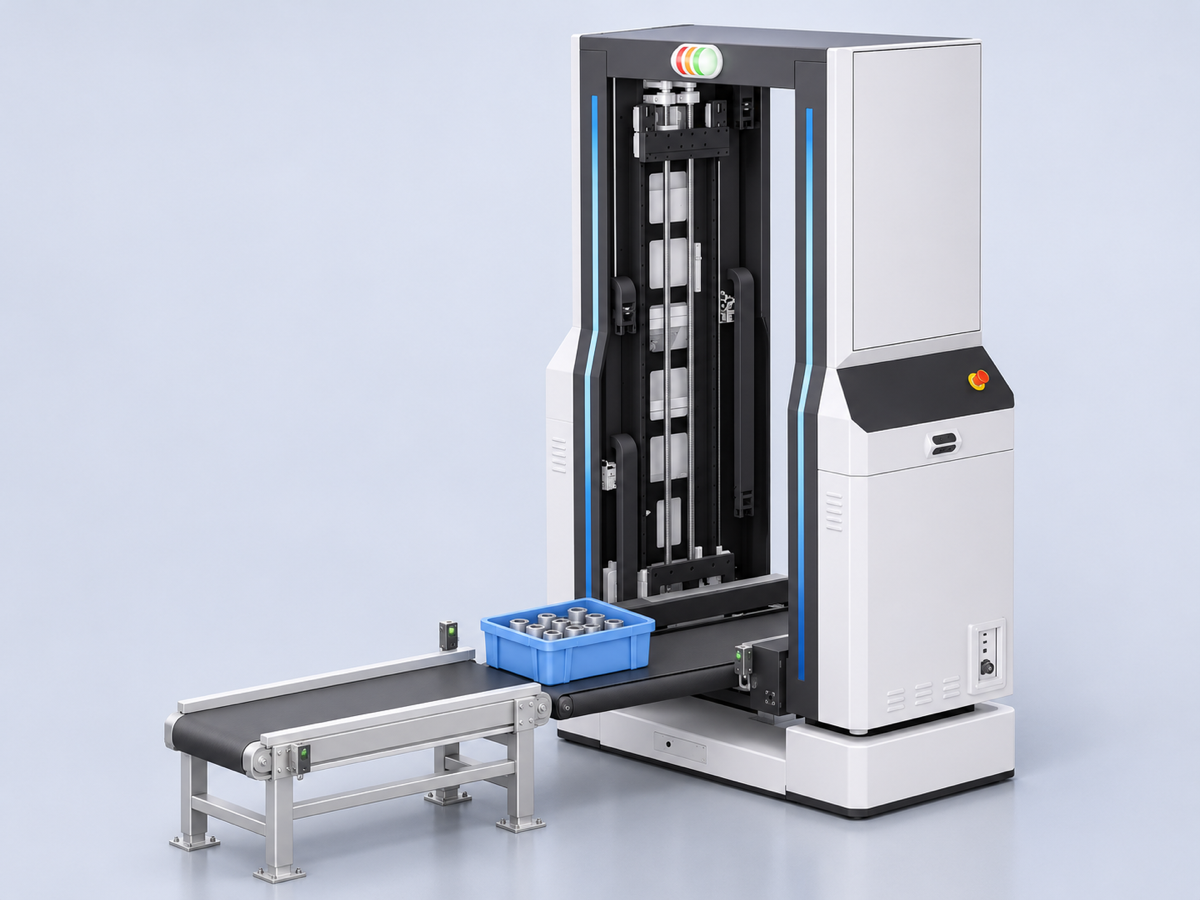
낮은 배출구에서도 자재를 받을 수 있을까요?
출발 설비의 배출구가 낮아 사람이 자재를 들어 옮기고 있나요? 리프트 컨베이어 AMR은 인계면을 설비 높이에 맞추는 구성을 검토할 수 있습니다. M3-C의 대응 범위는 지면 기준 200~1,150mm이며, 실제 설비 앞 접근 공간과 자재 지지 상태도 함께 확인해야 합니다.
낮은 설비의 컨베이어와 로봇의 컨베이어 끝단을 맞춘 뒤 자재를 받는 상황을 가정합니다. 양쪽의 이송 방향과 틈새, 자재 감지 조건이 맞아야 합니다. 컨베이어형 AMR의 인계 방식을 먼저 살펴보고, 높이가 정해진 복수 인계면이 필요한 경우에는 M2-C2의 2단 구성도 구분해 검토하세요.
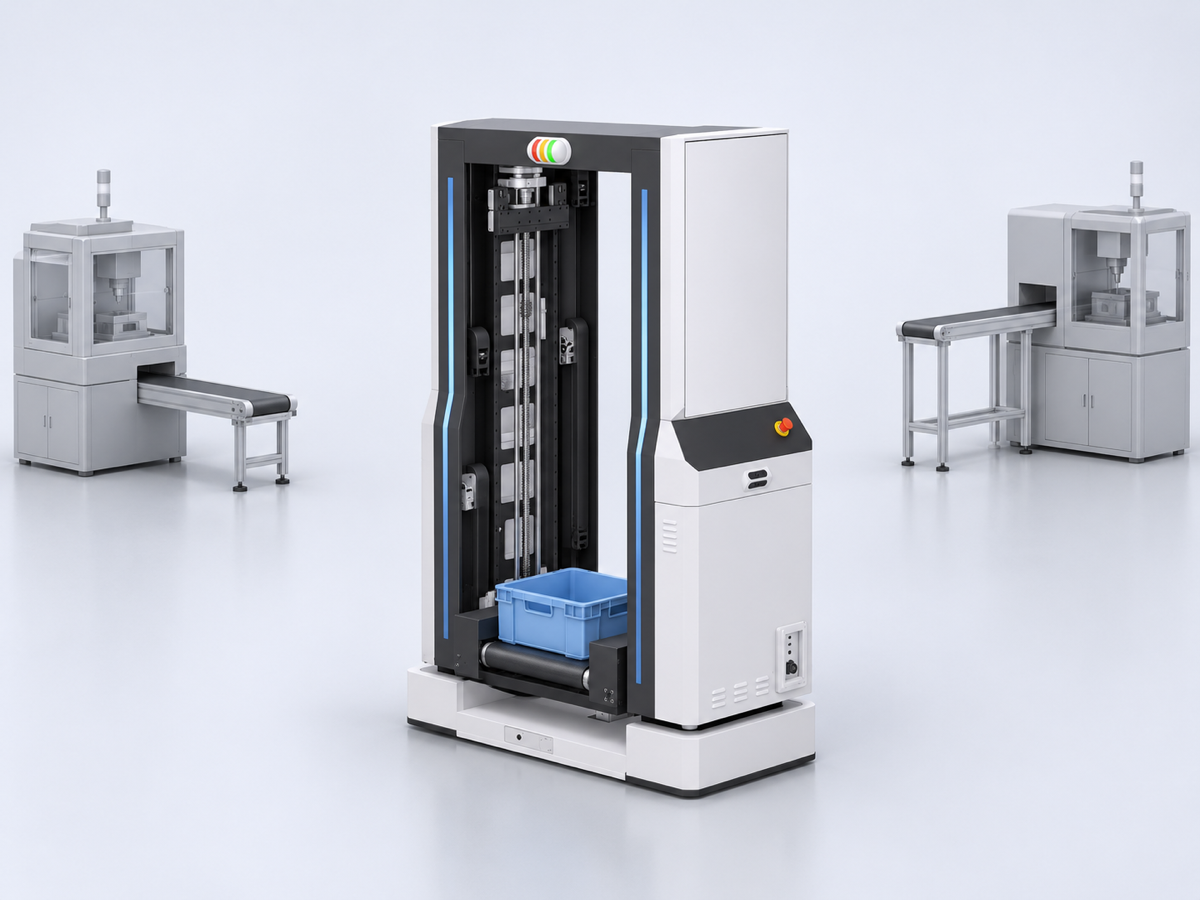
설비 사이 운반 경로는 어떻게 확인할까요?
출발 설비에서 받은 자재를 떨어진 다음 공정까지 옮겨야 하나요? 자재를 지지한 상태로 이동하는 구간과 설비 앞에서 높이를 맞추는 구간을 나누어 검토하세요. M3-C의 회전지름 1,520mm는 제품 사양이며, 그 값 자체가 필요한 통로 폭이나 안전거리를 뜻하지는 않습니다.
자재함을 컨베이어 위에 지지한 로봇이 다음 인계 위치로 이동하는 상황입니다. 차체 크기와 적재물 돌출, 정차 시 다른 작업의 간섭을 도면에 대조하세요. 컨베이어형 AMR 모델별 선택 조건과 M2-C2X2의 2단 2열 구성도 함께 보면 높이 대응과 적재 배치 중 무엇이 우선인지 정리할 수 있습니다.
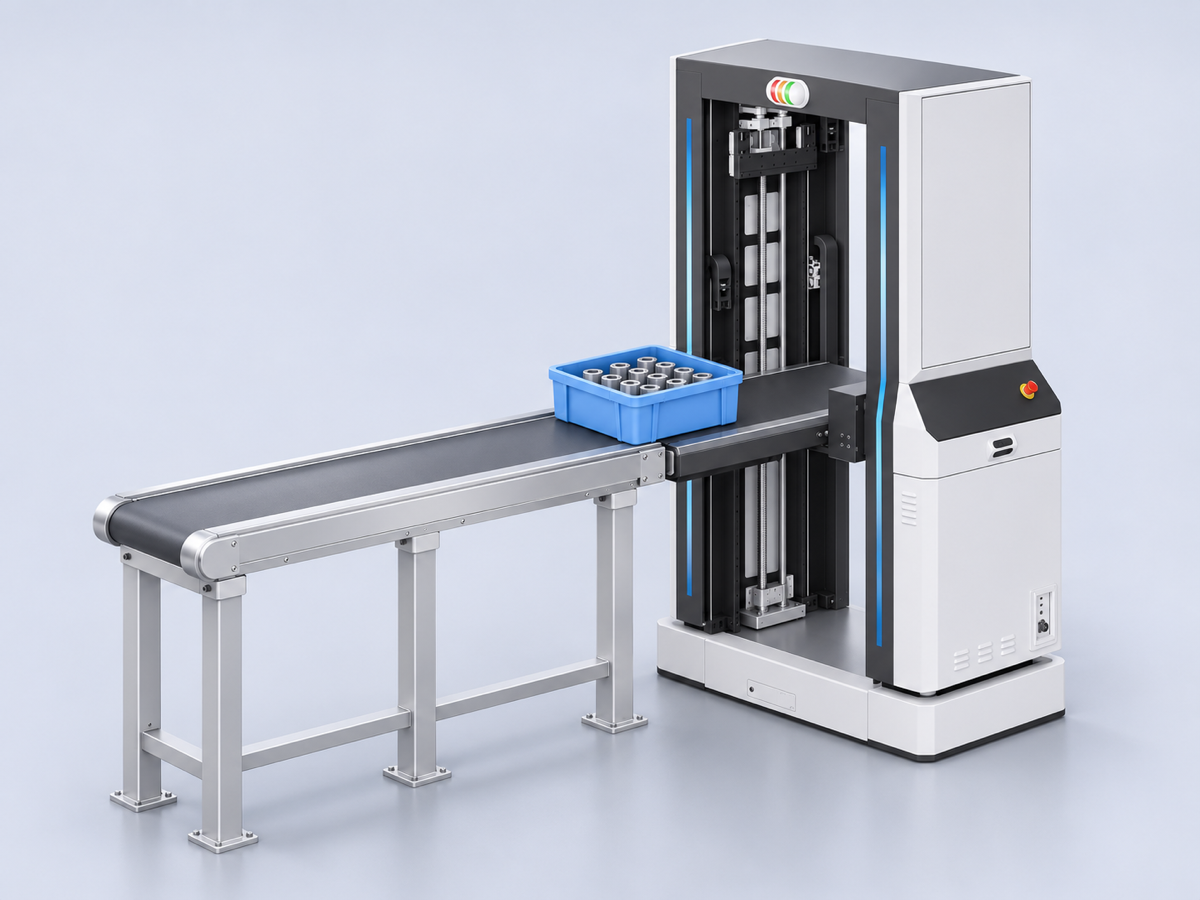
도착 설비가 더 높으면 어떻게 전달할까요?
도착지의 투입구가 출발지보다 높아 다시 들어 올려야 하나요? M3-C는 볼스크류 리프트로 컨베이어 높이를 바꿉니다. 도착 후 상대 설비의 인계면에 맞춰 자재를 전달하는 구성을 검토하되, 높이가 맞는 것만으로 자동 인계가 완성되지는 않습니다.
정차한 로봇이 컨베이어를 높여 상대 설비와 자재를 주고받는 상황입니다. 컨베이어 대응 속도는 100~400mm/s이고, 리프트 속도 400mm/s는 무부하 조건입니다. 설비 연동 시 준비·동작·완료 신호와 자재 유무 확인, 정지 조건을 함께 협의하세요. 고하중이 우선이면 M2-C1H의 적재 조건을 별도로 확인해야 합니다.


 동작구청


 우익반도체


