

컨베이어형 AMR은 자율주행 로봇 위에 컨베이어를 결합해 설비와 자재를 직접 주고받는 로봇으로, 설비 연동 조건을 맞추면 사람이 싣고 내리는 단계를 자동화할 수 있습니다. 모델은 자재의 적재 무게·필요한 컨베이어 단수·설비 투입구 높이를 기준으로 고르며, 폴라리스쓰리디의 SMAR M2-C2·M2-C2X2·M2-C1H·M3-C를 이 조건에 따라 검토할 수 있습니다.
컨베이어형 AMR은 어떤 구조로 움직이나요?
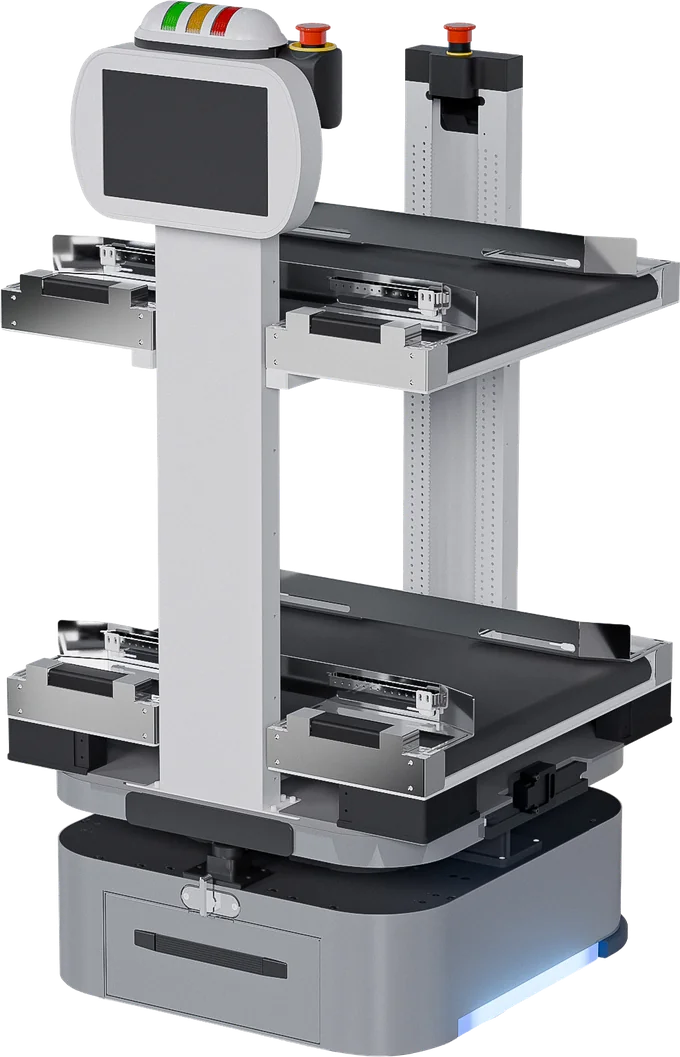
컨베이어형 AMR은 이동을 담당하는 자율주행 구동부와 자재를 받아 내보내는 상부 컨베이어 모듈(conveyor top module)로 구성됩니다. 로봇이 설비 앞까지 이동한 뒤 컨베이어로 자재를 인계하므로, 운반뿐 아니라 상하차 구간까지 자동화를 검토할 수 있습니다.
선반형 로봇에 사람이 자재를 올리는 방식과 달리, 상대 설비에도 자재를 보내거나 받을 수 있는 인계 지점이 필요합니다. 로봇만 도착한다고 자동 상하차가 완성되는 것은 아닙니다. 설비 출구와 로봇의 높이, 자재를 지지하는 면, 컨베이어 구동 방향과 준비 신호를 함께 맞춰야 합니다.
컨베이어형 AMR 네 모델은 무엇이 다른가요?
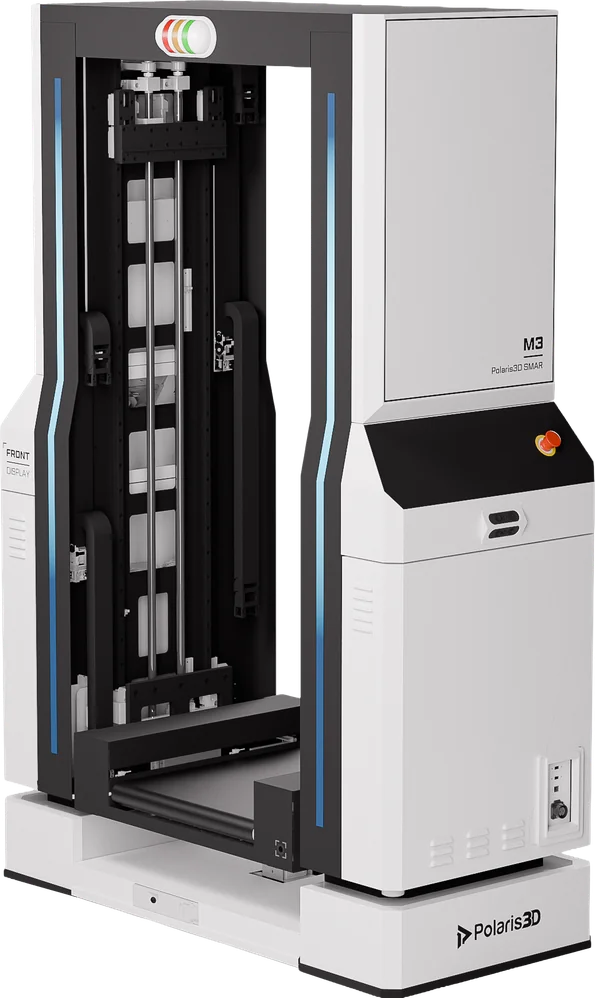
M2-C2는 2단, M2-C2X2는 2단 2열, M2-C1H는 고하중 1단 컨베이어 구성이며, M3-C는 리프트로 인계 높이를 맞추는 구성입니다. 적재량은 컨베이어당 값과 로봇 전체 값, 최대값과 정격값을 구분해서 비교해야 합니다.
| 모델·공식 사양 출처 | 단수·구성 | 적재 기준 | 컨베이어 높이 범위 |
|---|---|---|---|
| SMAR M2-C2 | 2단 컨베이어 | 컨베이어당 정격 25 kg* | 1단 350 mm, 2단 1,100 mm 표기. 350~1,100 mm 사이 10 mm 단위 조정 안내 |
| SMAR M2-C2X2 | 2단 2열, 컨베이어 4개 | 전체 88 kg, 컨베이어당 22 kg | 400~1,100 mm, 10 mm 단위 설정 |
| SMAR M2-C1H | 1단 고하중 컨베이어 | 정격 80 kg, 최대 110 kg | 400~1,000 mm, 10 mm 단위 설정 |
| SMAR M3-C | 리프트 컨베이어, 단일 인계부 | 최대 50 kg | 리프트 대응 높이 200~1,150 mm |
공식 페이지 확인일: 2026-11-16. M2-C2 웹 표는 25kg / 2conveyor로 표시하며, 제공된 허용 사실과 브랜드키트의 단당 정격 설명을 대조했습니다. 계약 사양에서는 단별 허용 하중과 동시 적재 조건을 확인해야 합니다.
M2 계열의 높이 조정 안내를 운전 중 자동 승강 기능으로 해석하지 않아야 합니다. 출발 설비와 도착 설비의 높이가 다르다면 리프트를 명시한 M3-C를 검토하고, 각 모델의 높이 설정 방법과 실제 인계 가능 위치를 확인하는 것이 좋습니다. M2-C1H 역시 최대 적재량만 보고 선정하지 말고 정격 적재량과 실제 운전 조건을 함께 대조해야 합니다.
설비와 자재를 주고받는 순서는 어떻게 되나요?
설비 인계는 도킹 → 높이 맞춤 → PIO 신호 확인 → 컨베이어 구동의 흐름으로 이해할 수 있습니다. 이는 연동 설계의 확인 순서이며, 모든 모델이 도킹 후 자동 승강하거나 동일한 PIO 구성을 기본 제공한다는 뜻은 아닙니다.
- 도킹: 로봇이 설비 인계 위치에 접근해 자재가 넘어갈 방향과 위치를 맞춥니다. 로봇이 멈출 자리와 설비 사이 간격, 주변 간섭을 확인합니다.
- 높이 맞춤: 양쪽 컨베이어의 인계면을 맞춥니다. 사전 설정형은 설치 시 높이를 맞추고 도착 후 정합을 확인하며, 리프트형은 해당 설비 높이에 대응하는 승강 동작을 검토합니다.
- PIO 신호 확인: 설비와 로봇이 자재를 보내거나 받을 준비가 되었는지 신호로 확인하도록 설계합니다. 준비·이송 허가·완료·이상 상태의 신호 정의와 제공 범위는 설비 담당자와 로봇 공급사가 협의해야 합니다.
- 컨베이어 구동: 인계 조건이 충족되면 컨베이어를 움직여 자재를 전달합니다. 완료 확인과 로봇의 출발 허가까지 연결해야 다음 이동을 시작할 수 있습니다.
이 컨베이어 인계(conveyor transfer)에서 핵심은 이동 완료와 자재 인계 완료를 구분하는 것입니다. 자재가 걸리거나 상대 설비가 준비되지 않은 경우의 정지·재시도·작업자 확인 절차도 함께 정해야 합니다. 위 신호 항목은 현장 검토를 위한 설명이며 특정 모델의 확정된 통신 사양표는 아닙니다.
M2-C2 공식 페이지에는 정밀 도킹 후 언로더에서 자재를 회수하는 시연이, M2-C2X2 페이지에는 설비 연동 도킹과 컨베이어 구동 시연이 안내되어 있습니다. 다만 공식 llms.txt의 PIO 문구는 현재 M3-P 설명에서 확인되므로, 이를 위 네 모델 전체의 기본 사양으로 확대하지 않습니다.
어떤 제조 현장에서 도입을 검토할 만한가요?
설비에서 나온 자재를 사람이 받아 다른 설비에 다시 넣는 작업이 반복되는 현장이 검토 대상입니다. 특히 자재의 형태와 인계 위치가 일정하고, 설비가 준비 상태와 완료 상태를 주고받도록 연동할 수 있는지부터 살펴보면 좋습니다.
공정 사이마다 고정 컨베이어를 연결하기 어려운 현장에서는 AMR이 이동 구간을 담당하는 방식을 검토할 수 있습니다. 다만 동선을 바꿀 수 있다는 이유만으로 설비 개조가 불필요하다고 판단해서는 안 됩니다. 도착 지점에는 자재가 안정적으로 넘어갈 구조와 신호 연동이 여전히 필요합니다.
같은 높이의 설비를 연결할지, 서로 다른 높이의 설비를 연결할지도 중요한 구분입니다. 여러 자재를 나눠 싣는 구성이 필요한지, 무거운 자재를 인계해야 하는지에 따라 단수와 적재 조건을 먼저 좁힌 뒤 이동 공간을 검토하세요.
도입 상담 전 무엇을 준비하면 되나요?
자재의 무게·외형·바닥 형태, 설비별 인계 높이, 현재의 상하차 방식과 신호 인터페이스를 준비하면 됩니다. 모델 선정과 AMR 컨베이어 연동 범위를 함께 판단할 수 있도록 출발 지점부터 도착 지점까지의 작업 흐름도 정리하세요.
자재가 컨베이어 사이 틈을 안정적으로 통과하는지, 투입구의 돌출부가 로봇과 간섭하지 않는지, 작업자가 개입하는 구간이 어디인지 확인해야 합니다. 설비가 멈췄을 때 자재를 어디서 대기시키고 누가 복구할지도 상담 항목에 포함하세요. 여러 로봇을 운영한다면 작업 요청과 설비 인계 신호의 역할을 구분해 협의하는 것이 좋습니다.
모델별 사양과 연동 조건은 어디서 더 살펴볼 수 있나요?
현재는 위 비교표의 공식 제품 상세 페이지에서 모델별 사양을 확인할 수 있습니다. 아래 같은 주제의 가이드는 공개 확인 후 연결할 예정입니다.
-
컨베이어형 AMR 4종 상세 비교 — 발행 준비 중
-
2단 컨베이어형 AMR M2-C2의 사양과 맞는 공정 — 발행 준비 중
-
2단 2열 컨베이어형 AMR M2-C2X2의 구성 — 발행 준비 중
-
고하중 컨베이어형 AMR M2-C1H의 선택 기준 — 발행 준비 중
-
리프트 컨베이어형 AMR M3-C의 높이 대응 — 발행 준비 중
-
컨베이어형 AMR 설비 연동의 높이·도킹·신호 확인법 — 발행 준비 중