폴라리스3D 공식 브랜드 소개 페이지의 본사 건물 야경

컨베이어형 AMR 설비 연동

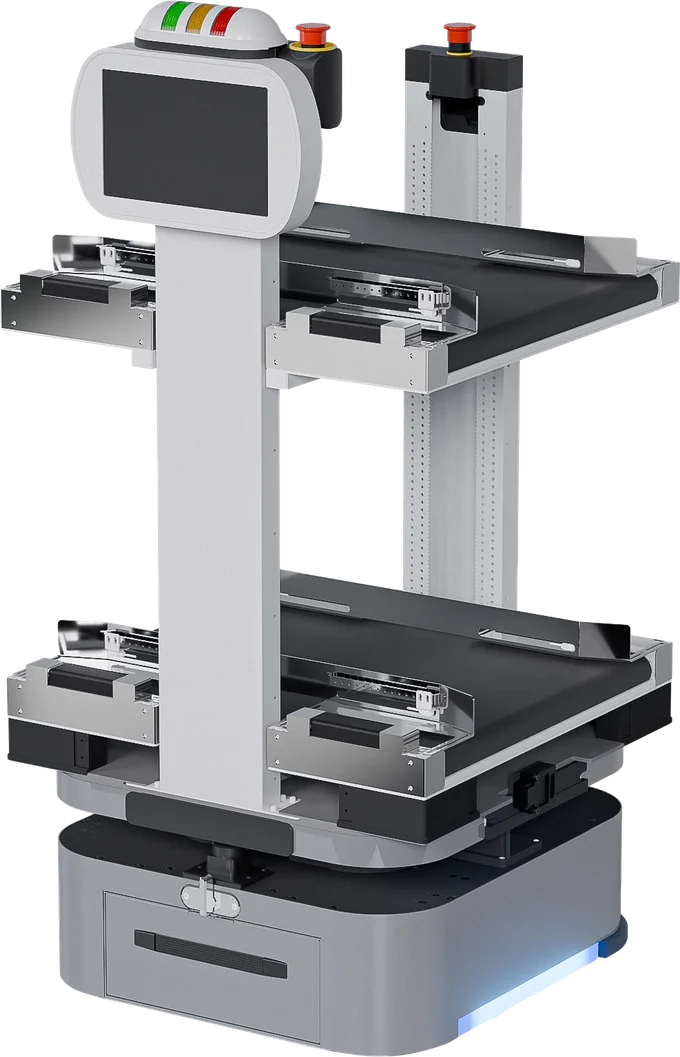
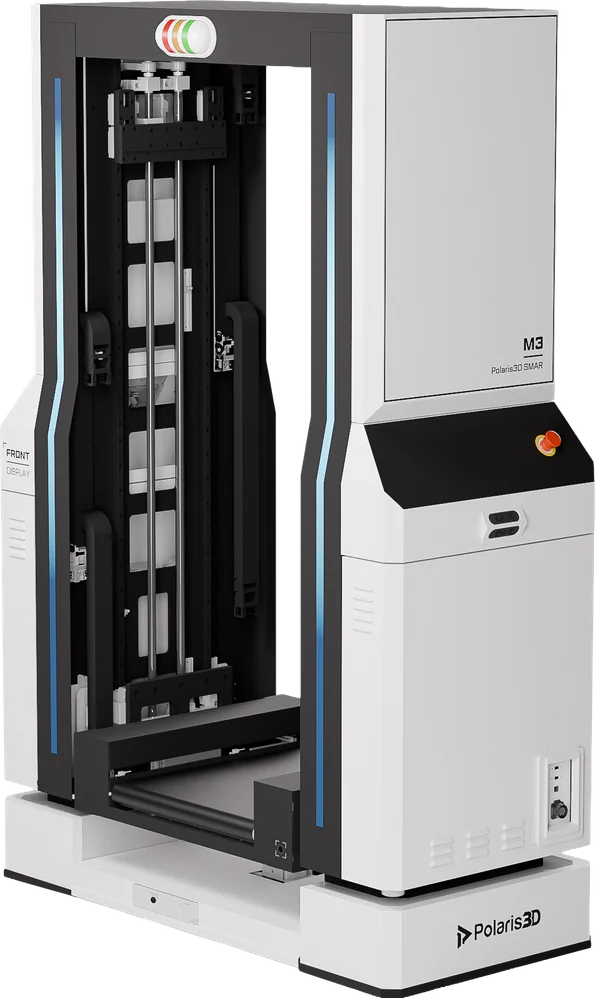
컨베이어형 AMR은 투입구 높이·자재 크기·도킹 위치·신호와 관제 연결을 맞춰 설비와 자재를 주고받습니다. M2-C2의 2단 구성과 M3-C의 리프트 구성을 인계 조건에 맞춰 검토하세요.

현장 진단 상담 신청

이런 고객에게 적합합니다

  • 기존 컨베이어를 유지하며 연결하려는 설비 담당자

    라인 사이 이송만 사람이 맡고 있다면, 로봇을 고르기 전에 기존 설비의 투입·배출 조건부터 정리해야 합니다. 확인 항목은 바닥 기준 인계 높이와 자재의 폭·길이·바닥 형상입니다. 실측값과 설비 도면, 실제 자재를 함께 대조하고 돌출부와 무게중심도 확인하세요. M2-C2의 2단 구성으로 인계 지점을 맞출지, M3-C의 리프트가 필요한지 검토할 근거가 됩니다.

  • 인계 실패 원인을 줄이려는 생산기술 담당자

    로봇이 목적지에 도착해도 컨베이어 끝단이 어긋나면 자재를 넘기는 조건이 갖춰지지 않습니다. 확인 항목은 접근 방향, 정차 위치, 컨베이어 사이 간격과 가이드 정렬입니다. 배치도에 도킹 위치를 표시하고 실제 적재 상태로 반복 인계 시험을 계획하세요. 컨베이어 자동 도킹의 허용 오차와 감지 방식은 선정 모델 및 상대 설비에 맞춰 합의해야 합니다.

  • PLC와 로봇의 신호를 맞춰야 하는 제어 담당자

    설비의 자재 준비 신호만으로 로봇을 움직이면 수신 측이 준비되지 않은 상태에서 인계를 시작할 수 있습니다. 확인 항목은 PIO 입출력, 준비·인계 완료·오류 상태와 통신 중단 시 동작입니다. 양쪽 신호 목록과 배선·타이밍을 대조하고 중단·복구 시험 조건을 정하세요. IoT Gateway의 PIO 및 자재 감지 연결 범위를 검토하되, 실제 지원 신호는 설비별로 확인합니다.

  • MES와 로봇 운영을 함께 관리하는 자동화 담당자

    자재 배출, 로봇 배차와 자동문 통과가 따로 움직이면 어느 단계에서 작업이 멈췄는지 파악하기 어렵습니다. 확인 항목은 미션 발생 조건, 상태 조회 범위, 자동문 개방 조건과 네트워크입니다. 업무 흐름에 담당 시스템을 표시하고 정상·오류 시나리오를 점검하세요. 네플러는 배차와 관제를, 공개 M2 REST API는 상태·미션 조회를, 자동문 연동 모듈은 문 제어를 검토할 때 살펴봅니다.

컨베이어형 AMR 연동 전, 무엇을 확인할까요?

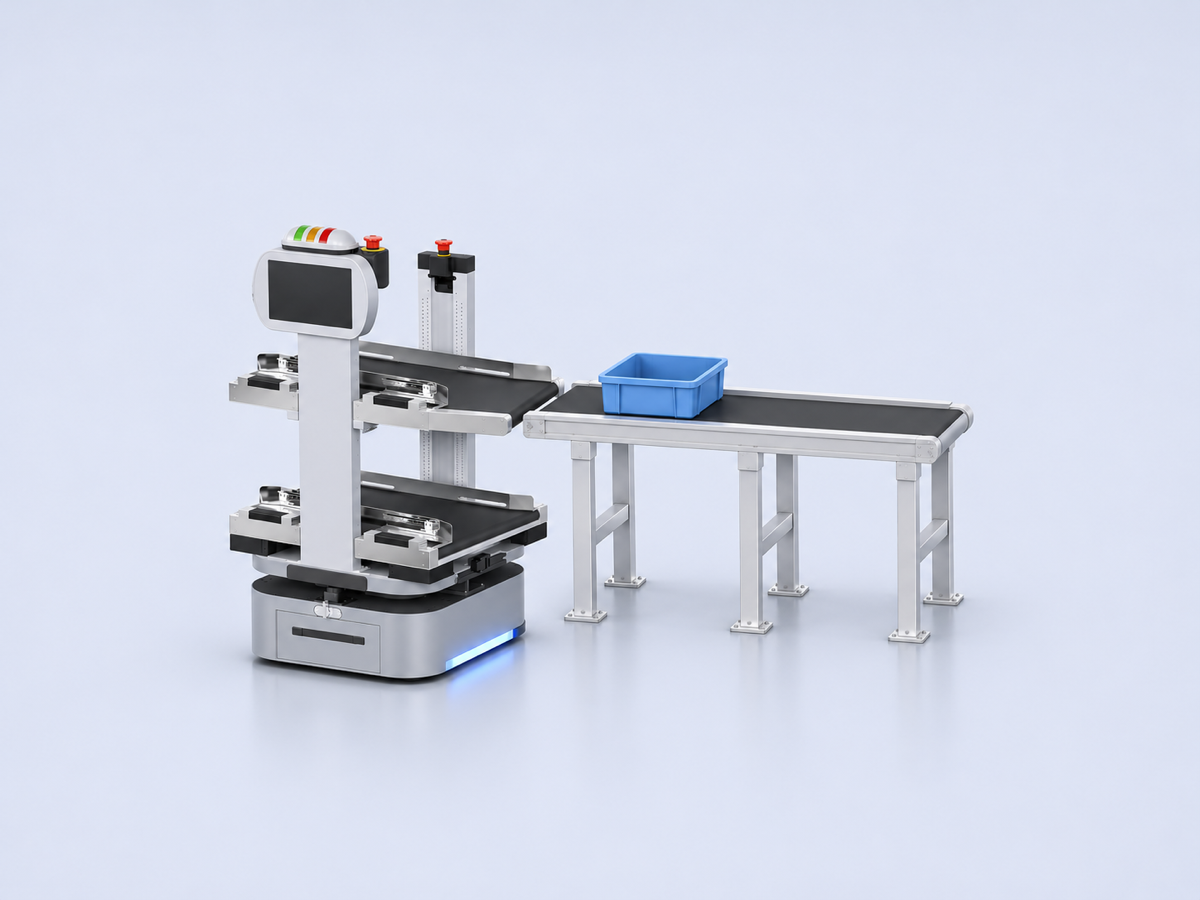
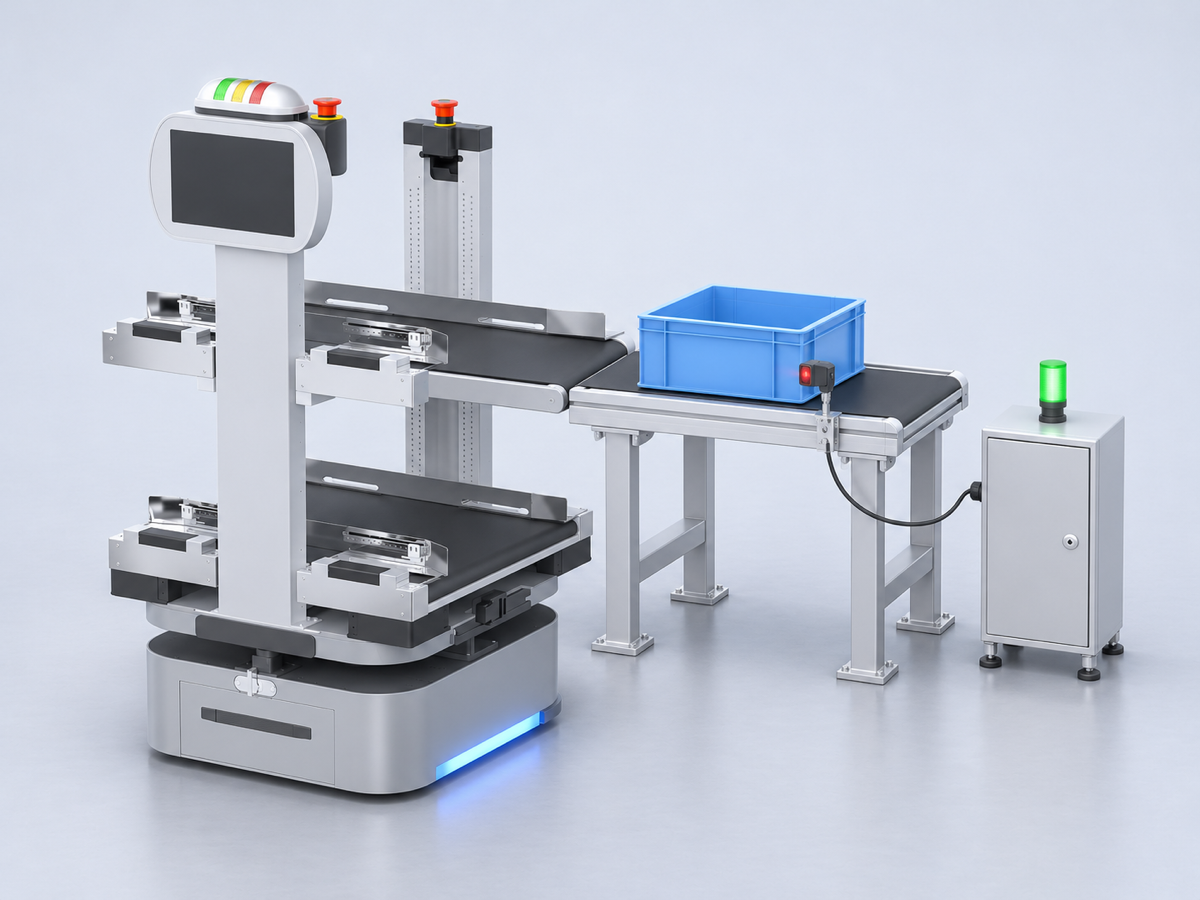
M2-C2의 상단 컨베이어와 고정 컨베이어의 높이를 맞추고 자재 지지면을 확인하는 개념 장면
높이·자재 확인

투입구 높이와 자재 바닥이 맞나요?

기존 설비와 로봇의 컨베이어 높이가 다르거나 자재 바닥이 인계 틈을 건너지 못하나요? 높이는 같은 바닥 기준으로 재고, 자재의 폭·길이·무게와 지지면을 함께 확인하세요. 컨베이어형 AMR의 인계 방식을 기준으로 출발 설비와 도착 설비를 각각 점검합니다.

M2-C2는 2단 컨베이어 구성이며, M3-C는 리프트로 200~1,150 mm 높이에 대응합니다. M2 계열의 설치 높이 조정과 M3-C의 리프트 동작을 구분하세요. M2-C2 적용 조건과 M2-C2X2의 2단 2열 구성을 대조하고, 무거운 자재는 M2-C1H의 정격·최대 적재 조건도 확인합니다.
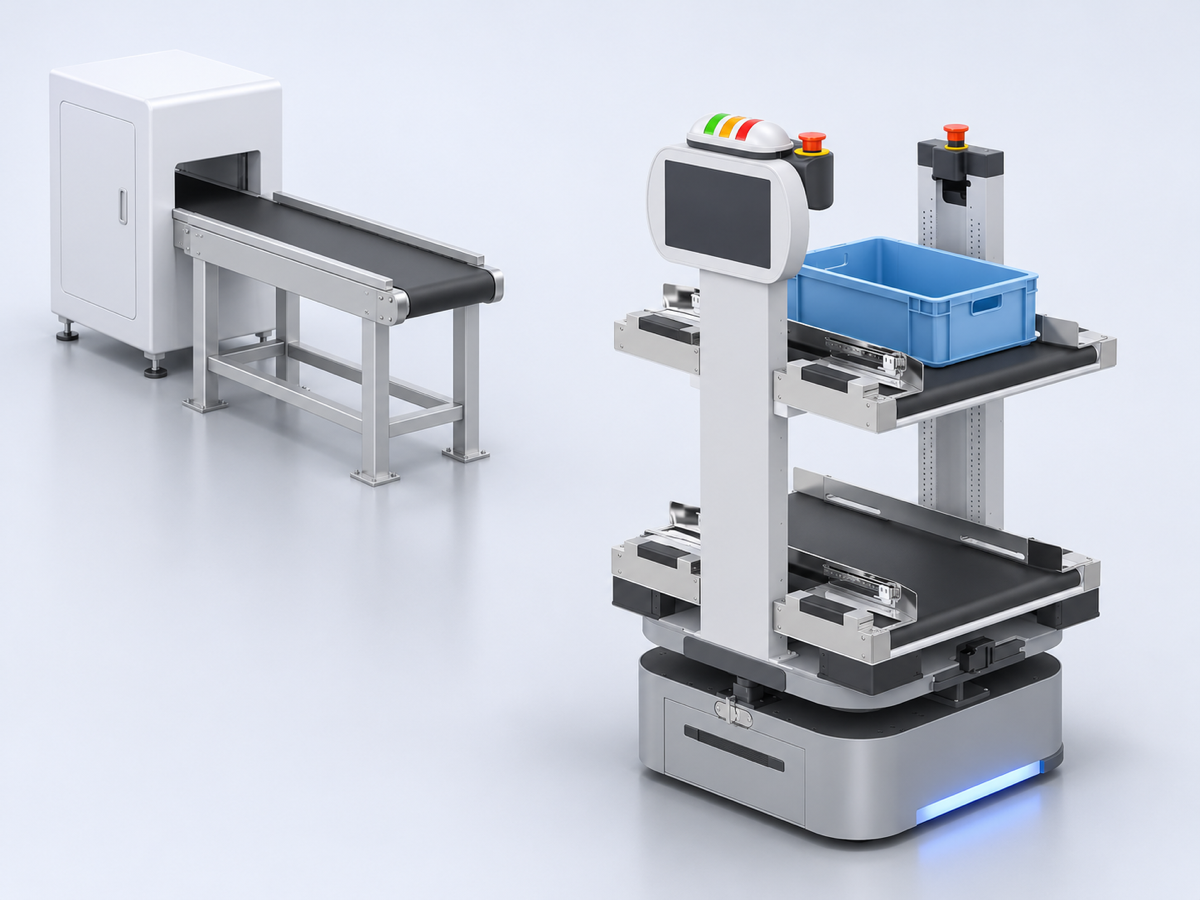
자재를 실은 M2-C2가 고정 컨베이어 앞 접근 공간에서 도킹을 준비하는 개념 장면
정밀 도킹 확인

도착한 위치에서 바로 인계할 수 있나요?

로봇이 설비 앞에 멈추면 곧바로 자재를 넘겨도 될까요? 도킹 완료 상태에서 인계 방향과 끝단 간격, 가이드 정렬, 자재 감지 위치를 확인해야 합니다. 배치도에는 접근·회전 공간과 대기 위치를 표시하고 실제 자재를 실은 상태로 인계 시험을 계획하세요.

정밀 도킹 수치는 모델별 공식 근거와 시험 조건이 있을 때만 적용합니다. 현재 공식 llms.txt의 정밀 도킹·PIO 설명은 M3-P 항목에 있어 컨베이어 모델 공통 사양으로 확대할 수 없습니다. 컨베이어형 AMR 모델 비교로 후보를 좁힌 뒤, 선정 모델의 도킹 허용 오차와 정렬 보정, 인계 실패 시 정지·복구 조건을 상담에서 확인하세요.

고정 컨베이어의 자재 감지 센서와 제어함을 통해 인계 전 상태를 확인하는 M2-C2 개념 장면
PIO·관제 연결

자재 준비 신호를 어떻게 작업으로 연결하나요?

자재가 준비됐다는 신호부터 인계 완료까지 어느 장치가 확인하나요? PIO 적용 시 양쪽 설비의 준비·작동 허가·완료·오류 신호 정의와 시간 초과 처리를 합의해야 합니다. 이는 현장 확인 항목이며, 해당 신호가 모든 모델에 기본 제공된다는 뜻은 아닙니다. IoT Gateway는 PIO·자재 감지 등 설비 데이터를 연결하고, 네플러 관제는 설비 신호에 따른 미션 생성·배차와 운영 상태 관리를 담당합니다.

외부 시스템에는 M2 REST API로 로봇 상태와 미션 이력을 조회하는 범위를 검토하세요. 공개 문서의 조회 API를 자재 인계 제어 명령으로 가정하지 않습니다. 동선에 문이 있다면 자동문 연동 모듈의 네플러 기반 개방 제어를 별도로 확인합니다. AMR 컨베이어 연동(conveyor transfer)은 기계 정렬과 신호 연결을 함께 검증해야 합니다.

설비의 인계 조건에 맞는 구성을 살펴보세요

2단 인계 지점을 맞출 때는 M2-C2, 설비 사이 높이 차이에 대응할 때는 M3-C를 검토합니다. 실제 적용은 자재와 도킹·신호 조건을 함께 확인한 뒤 결정합니다.

Driving Innovation Together

폴라리스3D와 함께 혁신을 만들어가는 파트너 기업들입니다.

  • 삼성전자
    삼성전자
  • 삼성전기
    삼성전기
  • 현대위아
    현대위아
  • 엘지 CNS
    엘지 CNS
  • 동작구청동작구청
    동작구청
  • 영진
    영진
  • SL 브라질
    SL 브라질
  • 앱티브
    앱티브
  • 리드앤
    리드앤
  • 한성
    한성
  • 위즈코어
    위즈코어
  • 파워오토 로보틱스
    파워오토 로보틱스
  • 우익 반도체우익반도체
    우익 반도체
  • 앰플리테크 로보틱스
    앰플리테크 로보틱스

안전 인증

  • ISO 9001 품질 경영시스템 인증 마크
    ISO 9001
    품질경영시스템 인증
  • IEC 62619 산업용 리튬배터리 안전 인증 마크
    IEC 62619
    산업용 리튬배터리
    안전 인증
  • 산업 환경 EMS 내성 인증 마크
    산업 환경
    EMS 내성 인증
  • UN38.3 리튬 배터리 인증 마크
    UN38.3
    리튬 배터리 인증
  • 국내 1위 전자기업 삼성전자 로고
    안전 규정 통과
    국내 1위 전자기업