

호출부터 인수까지, 운반 요청 하나의 흐름
준비와 호출
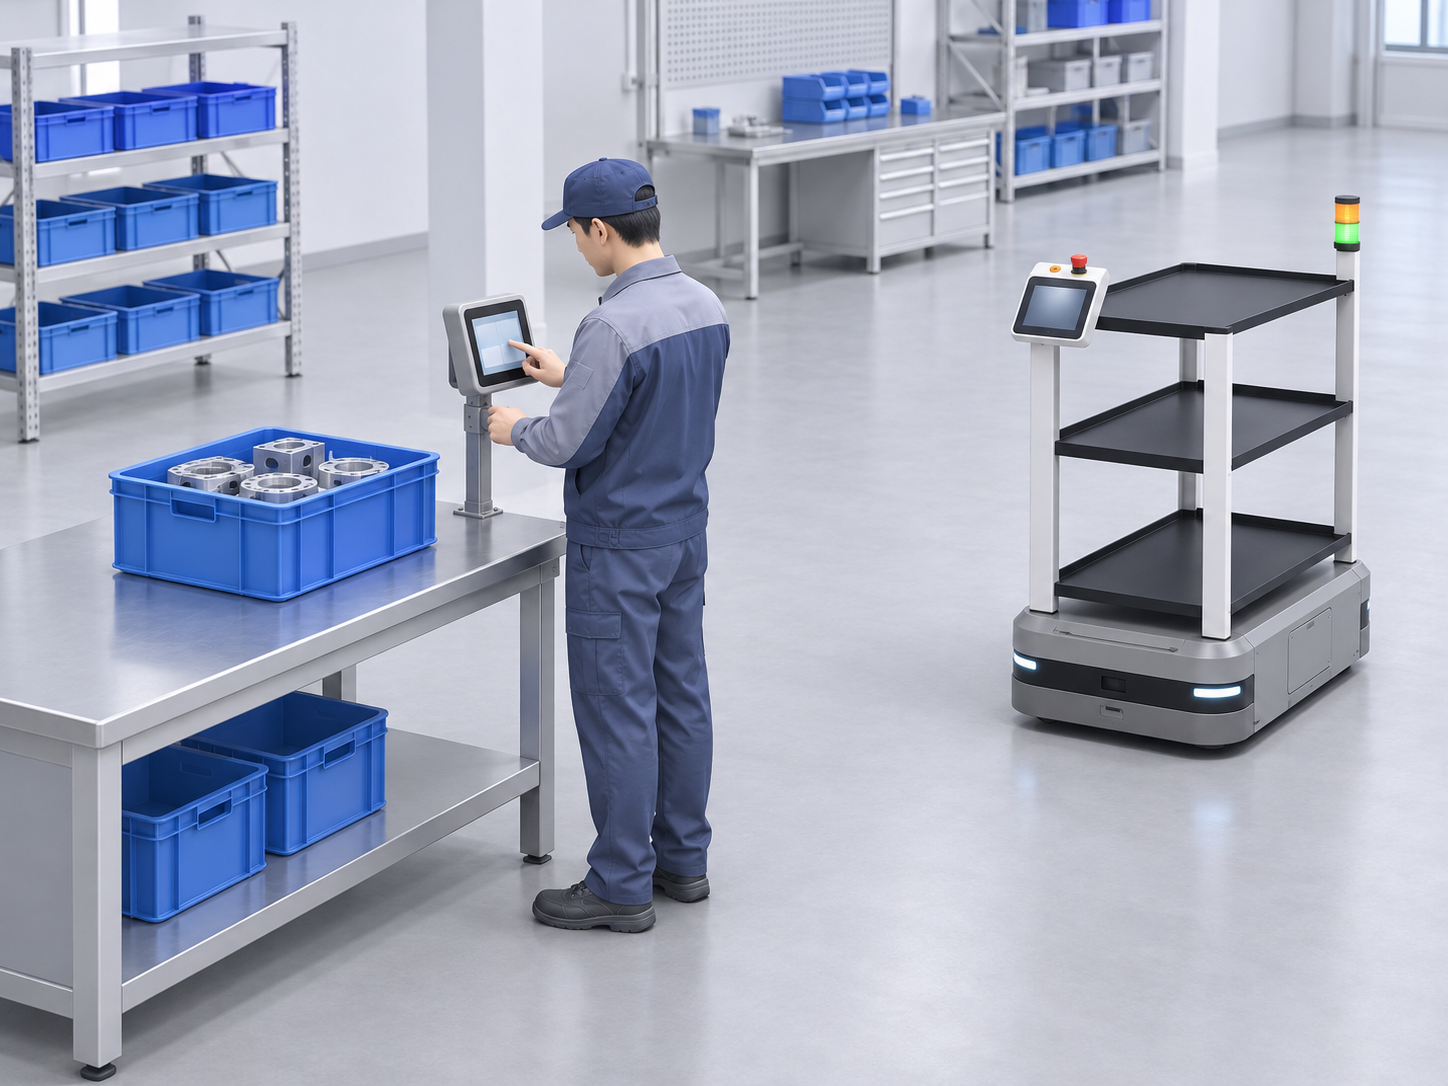
자재가 준비된 뒤 운반 요청하기
로봇을 먼저 불렀는데 아직 부품을 포장하거나 수량을 확인하고 있나요?
작업자가 부품 상자를 준비하고 목적지를 확인한 뒤 운반을 요청하는 순서로 정합니다. 네플러는 조건부 미션 생성과 로봇 상태에 따른 배차를 지원합니다. 호출 장치와 준비 완료 신호를 어떻게 연결할지는 현장 설비와 도입 범위에 맞춰 확인합니다.
도착과 적재
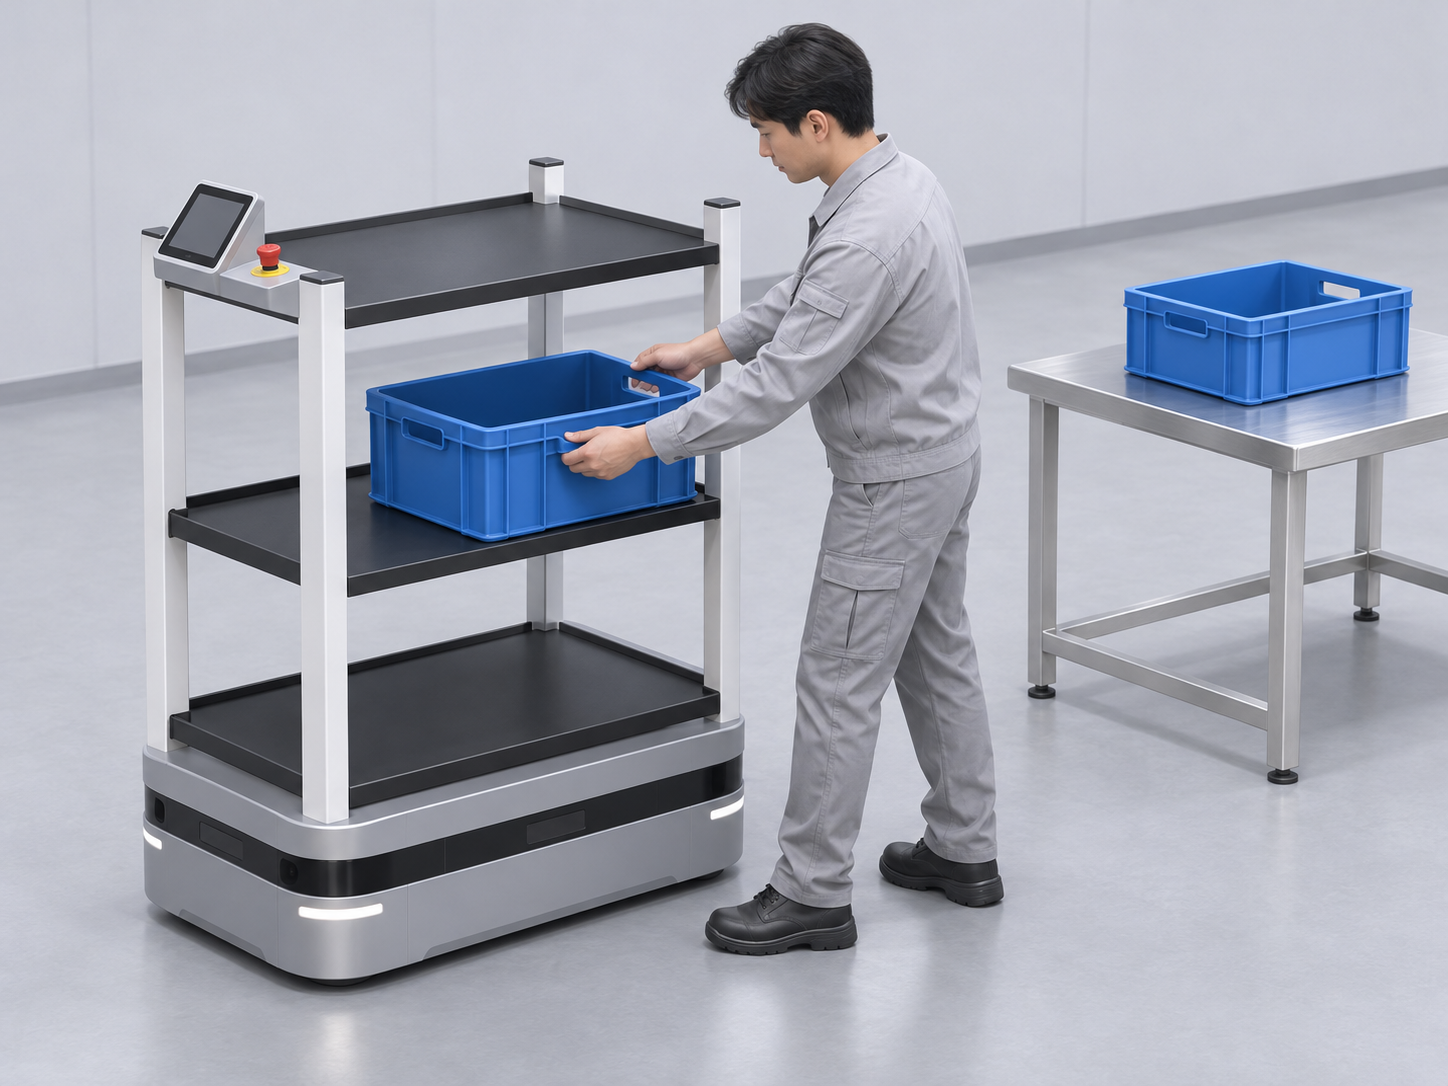
로봇이 오면 싣고 출발 조건 확인하기
호출한 로봇에 상자를 올려놓는 도중 다음 이동이 시작될까 걱정되나요?
선반형 M2-S는 작업자가 상자를 직접 싣는 구성입니다. 로봇이 지정 위치에 정차한 상태에서 적재하고, 상자가 안정적으로 놓였는지 확인한 뒤 이동하도록 작업 순서를 정하세요. 적재 완료 확인과 출발 신호의 구현 방식은 도입 전에 협의합니다.
운반과 인수
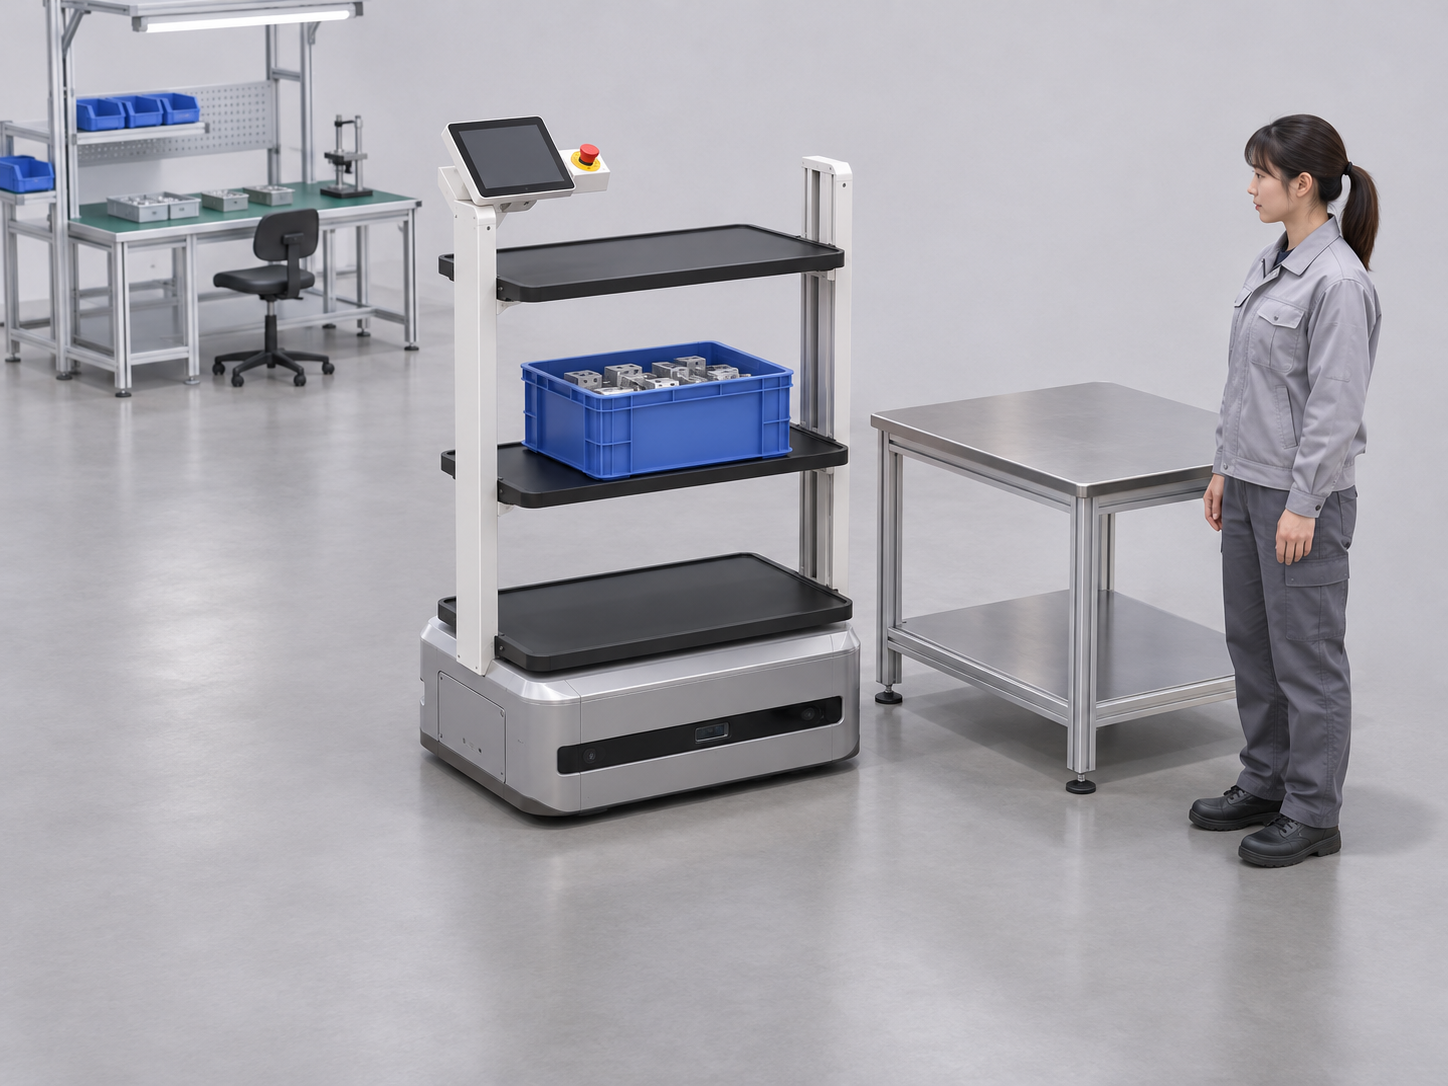
정해 둔 목적지에서 자재 받기
출발지에서는 운반을 끝냈다고 생각하지만 도착지에서는 누가 받을지 정해져 있지 않나요?
로봇이 운반할 목적지와 그곳에서 상자를 내릴 담당자를 함께 정합니다. 작업자가 선반에서 자재를 꺼낸 뒤 하차 완료를 확인하는 절차가 필요합니다. 인수자가 없을 때의 대기 위치와 후속 작업 조건도 검토해, 호출부터 인수까지 한 건의 운반 범위를 분명히 합니다.


 동작구청


 우익반도체


