

대차의 인수부터 인계까지, 세 장면으로 살펴보세요
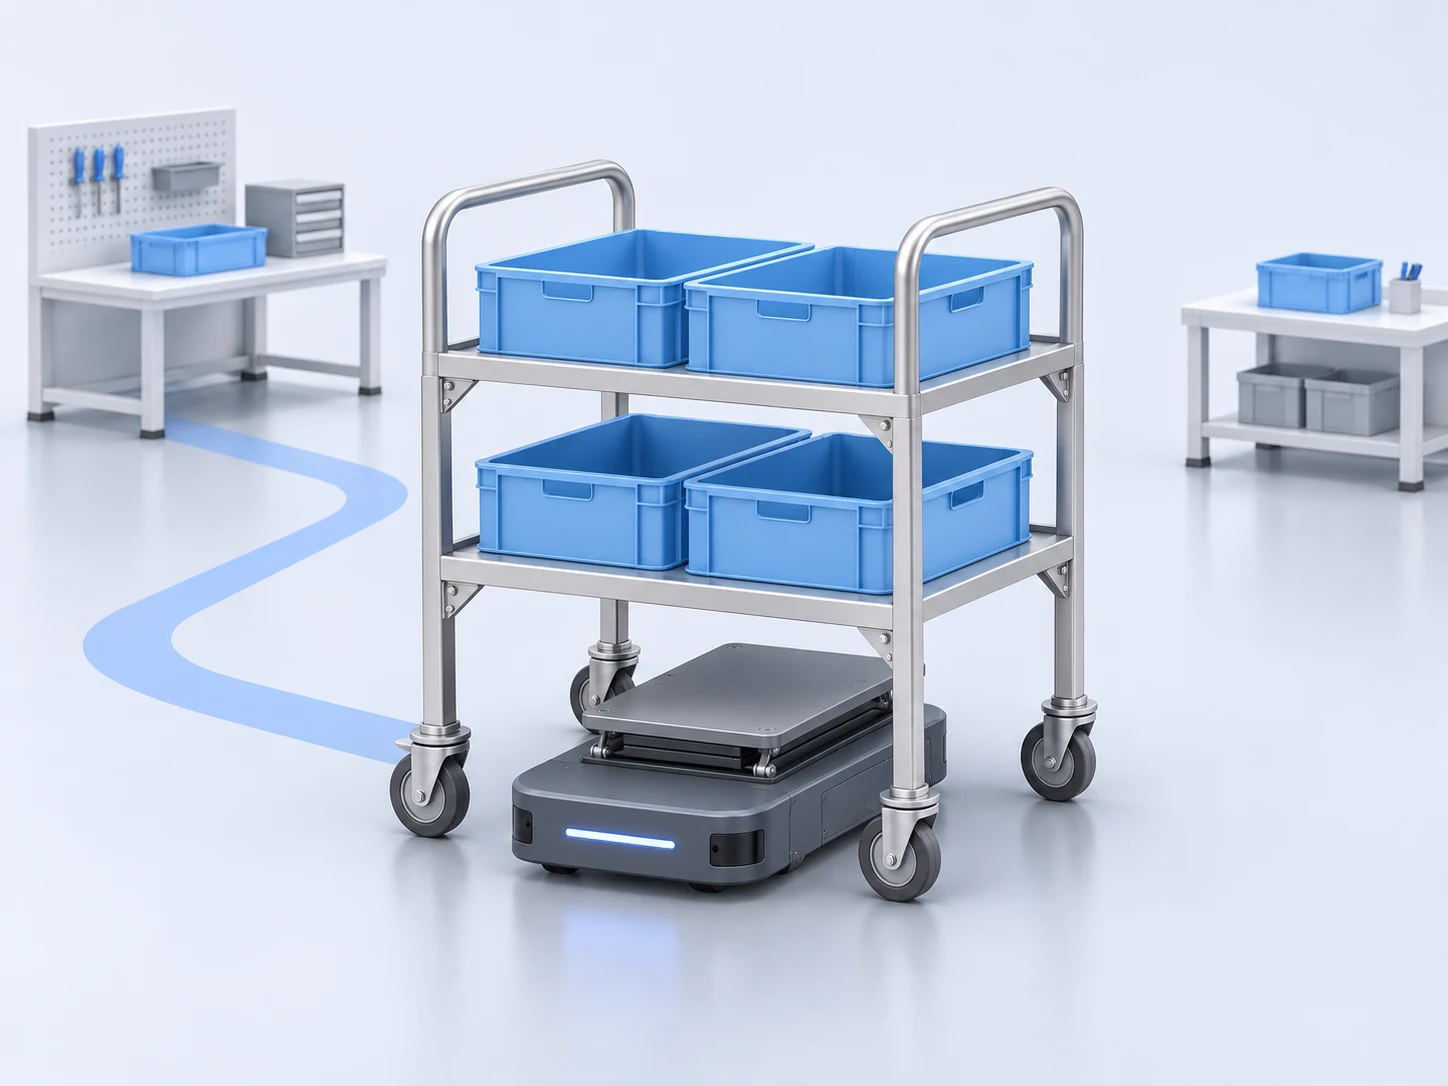
대차 인수
대차 아래로 들어갈 공간부터 확인
사용 중인 대차를 로봇이 그대로 인수할 수 있을지 궁금하신가요?
하부 진입 방식은 대차 다리 사이의 폭과 높이, 리프트가 지지할 구조를 먼저 확인합니다. M2-LL의 직접 이송 방식은 캐스터가 있는 대차를 대상으로 검토하며, 대차 규격에 맞춘 지그 구성도 확인할 수 있습니다. 실제 대차의 적용 여부는 도면과 적재 조건으로 판단합니다.
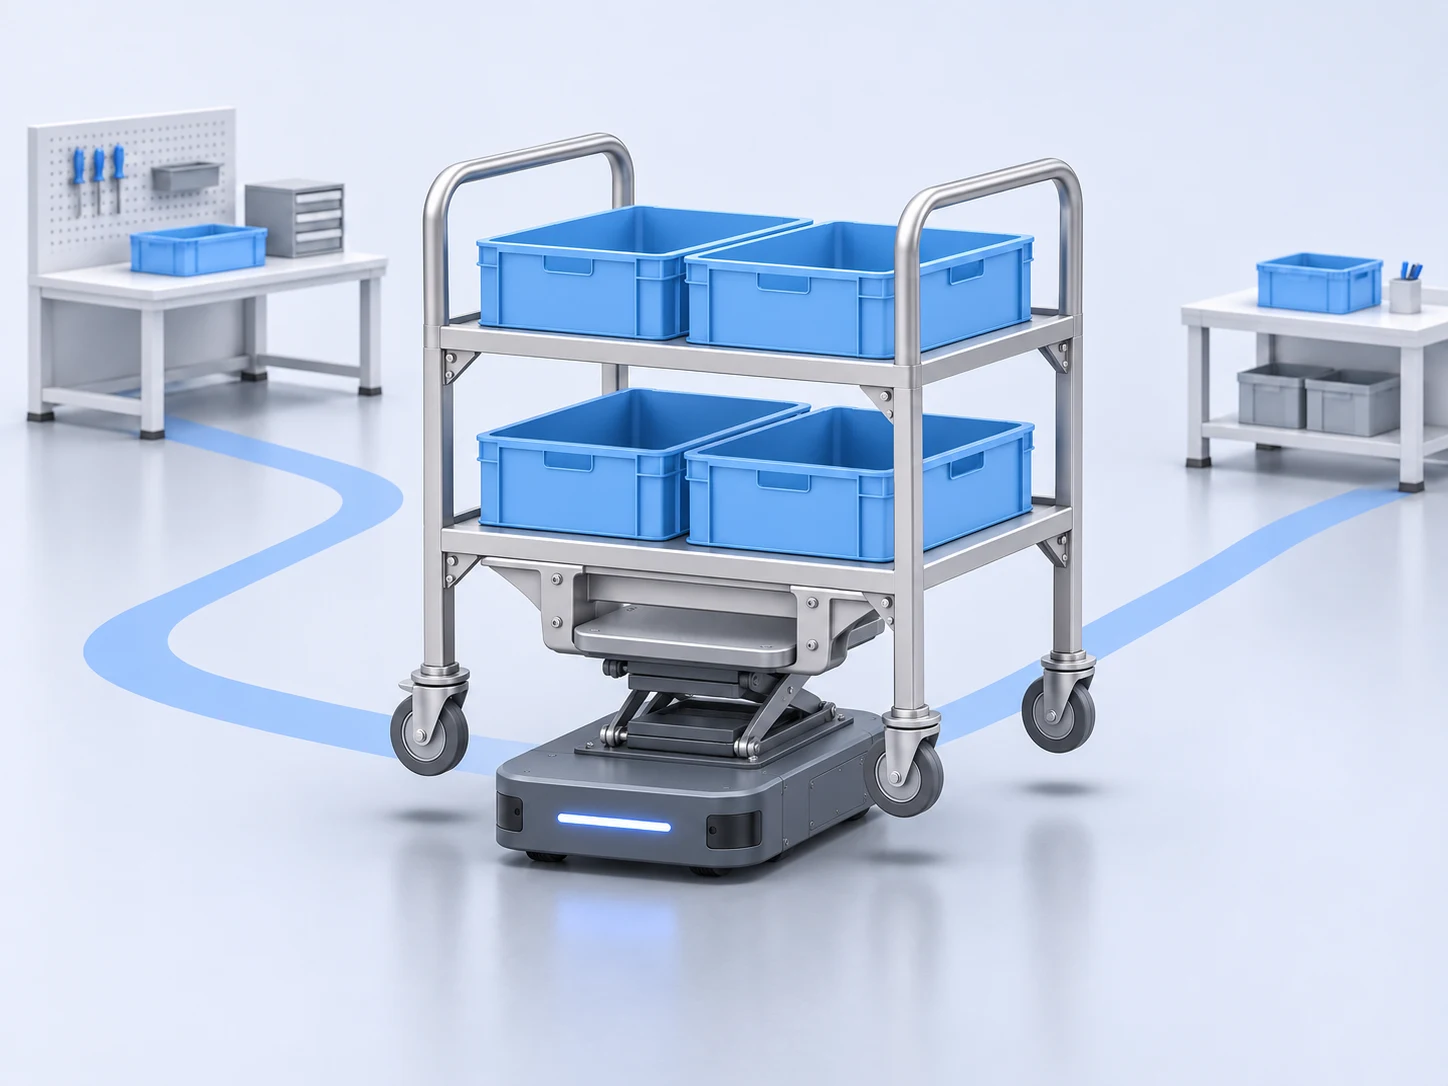
대차 단위 운반
자재를 담은 대차를 지지해 다음 공정으로
자재는 대차에 준비돼 있는데 이동할 담당자를 기다리나요?
대차를 리프팅해 지지한 상태로 정해진 작업 구간을 이동하는 방식입니다. 자재만의 무게가 아니라 대차를 포함한 적재 조건과 하중 배치, 이동 중 자재의 고정 상태를 함께 검토합니다. 로봇 차체뿐 아니라 대차가 통로와 회전 공간을 지나갈 수 있는지도 확인해야 합니다.
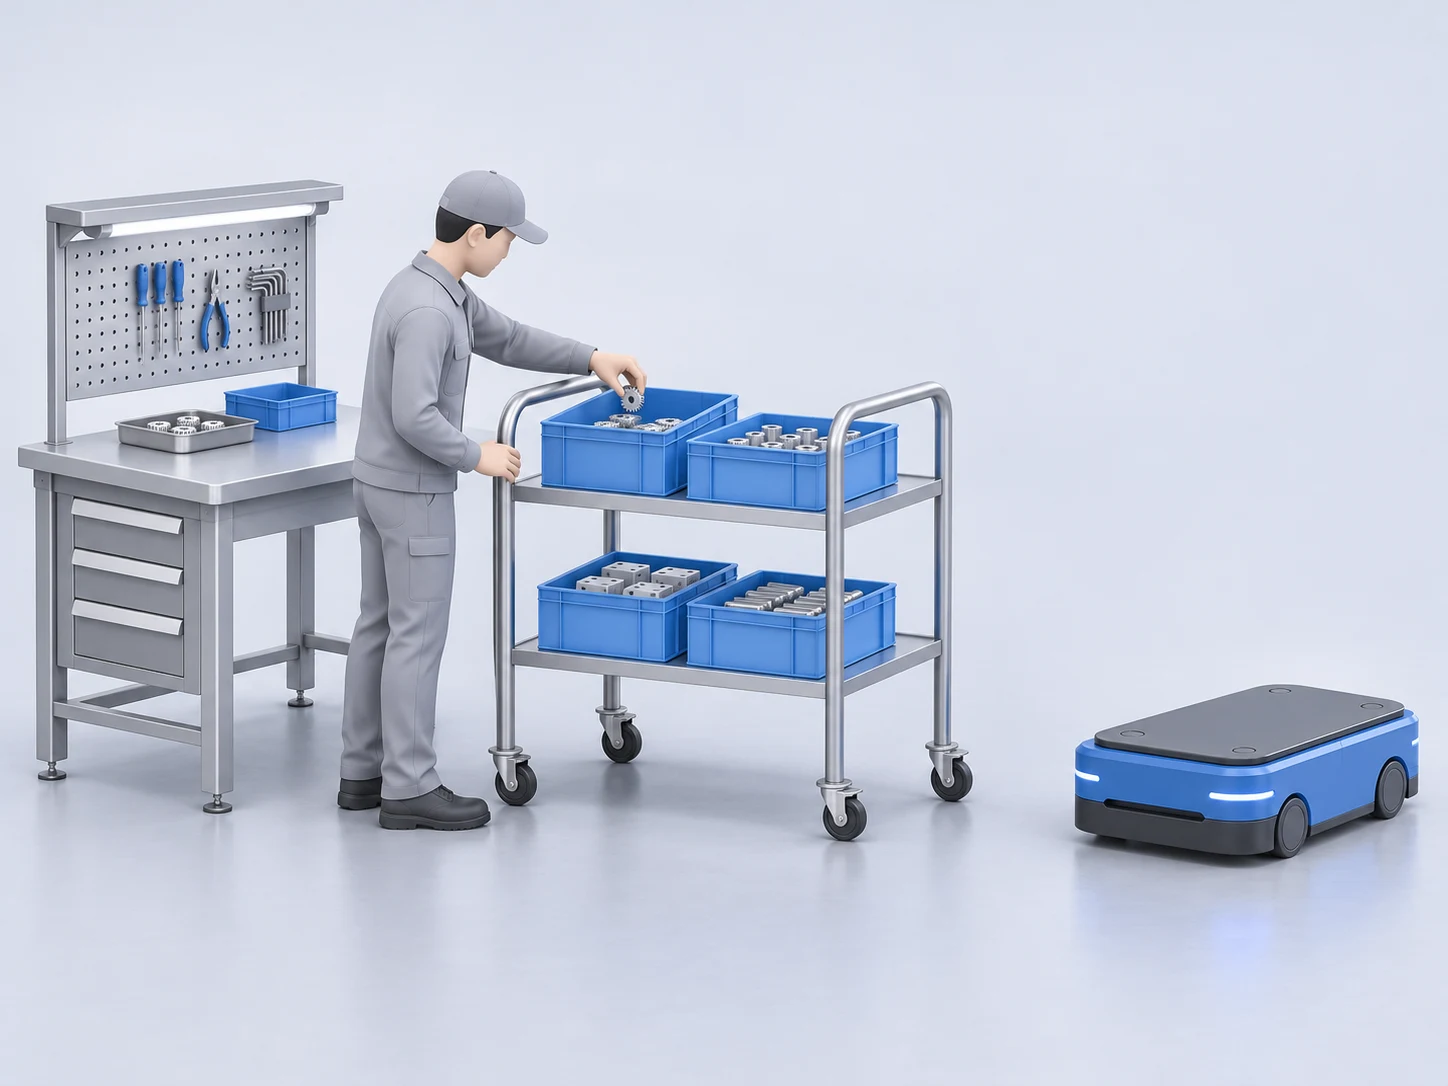
작업 위치 인계
대차를 내려놓고 작업자의 사용으로 연결
운반한 대차를 어디에 두어야 다음 작업이 자연스럽게 이어질까요?
목적지에서 대차를 내려놓을 자리와 작업자가 자재를 꺼낼 공간을 나누어 정합니다. 이 페이지에서는 자재 상하차는 사람이 맡고 대차 이동을 로봇에 맡기는 구성을 설명합니다. 빈 대차 회수까지 검토한다면 사용 완료 확인과 회수 대기 위치를 함께 정하세요.


 동작구청


 우익반도체


