

반복 운반, 이렇게 나눠 맡길 수 있습니다
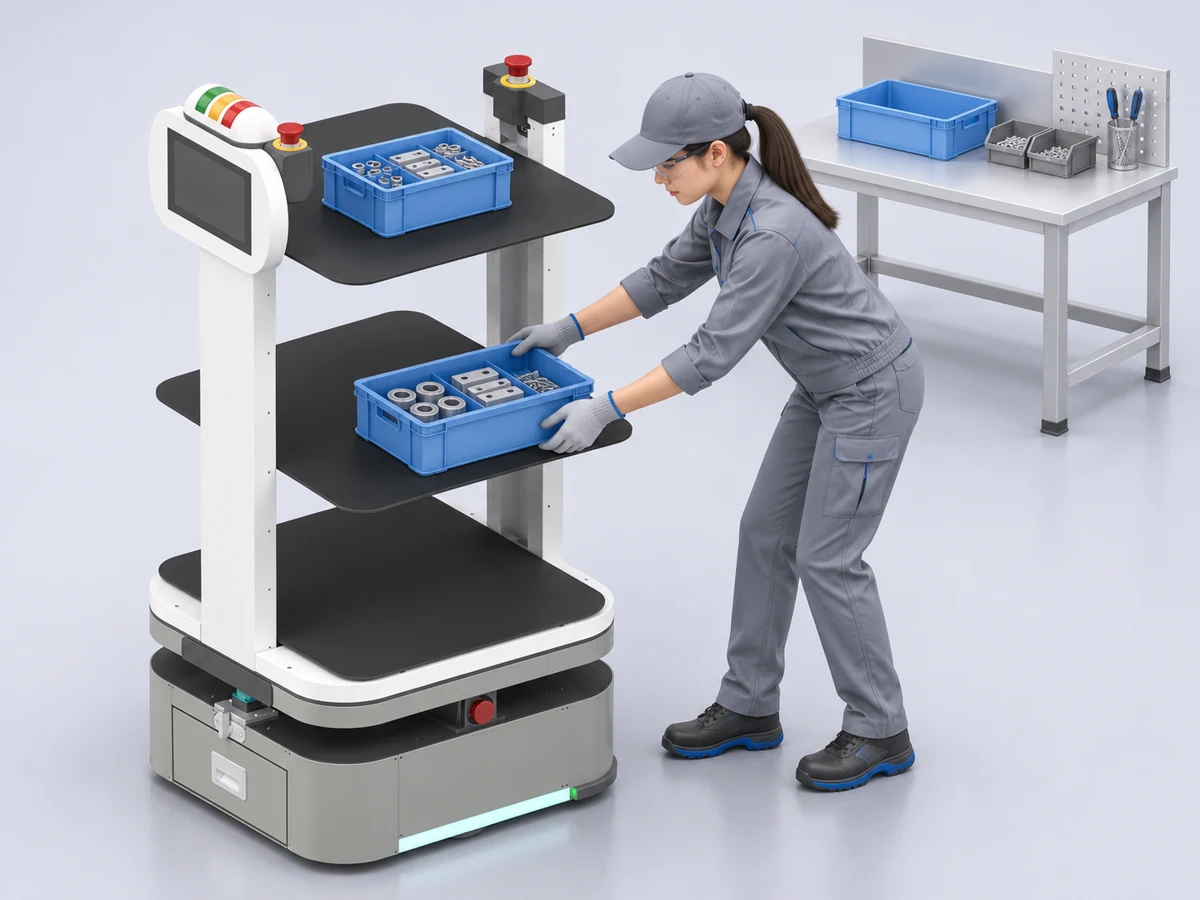
부품 상자 공급
사람은 상자를 싣고, 로봇은 작업대까지 운반
작업 중 필요한 부품을 가지러 자재 보관 장소까지 반복해서 이동하나요?
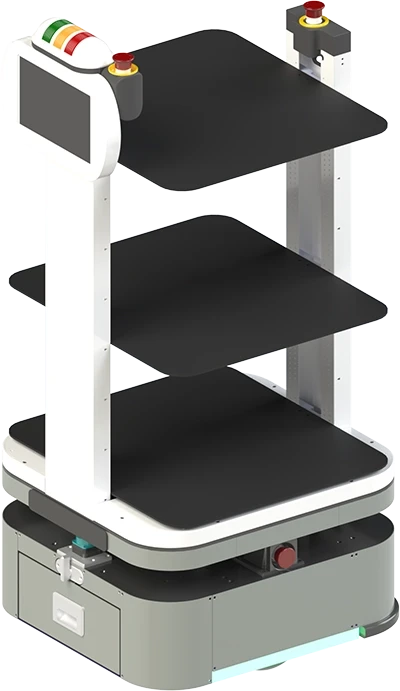
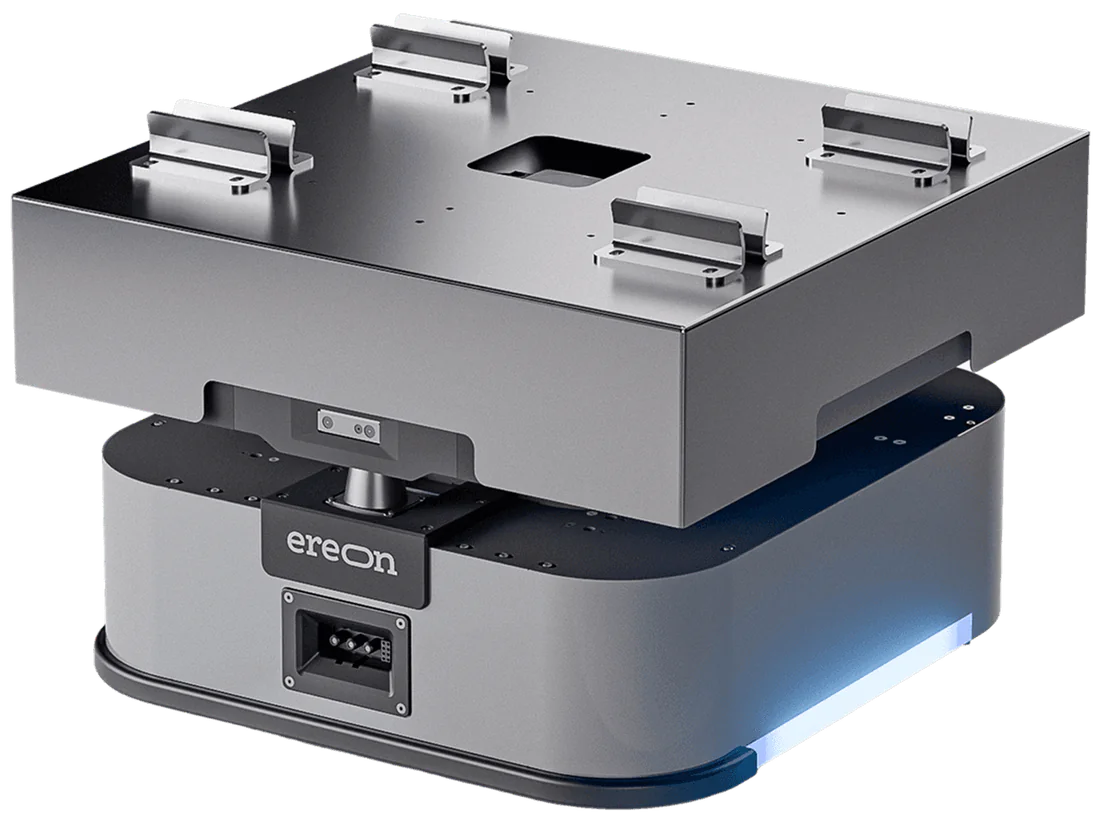
작업자가 준비한 부품 상자를 선반에 싣고 목적지에서 내려 쓰는 방식입니다. 선반형 M2-S를 검토할 수 있으며, 상자의 크기와 무게, 적재 높이, 출발지와 도착지의 인계 공간을 먼저 확인합니다.
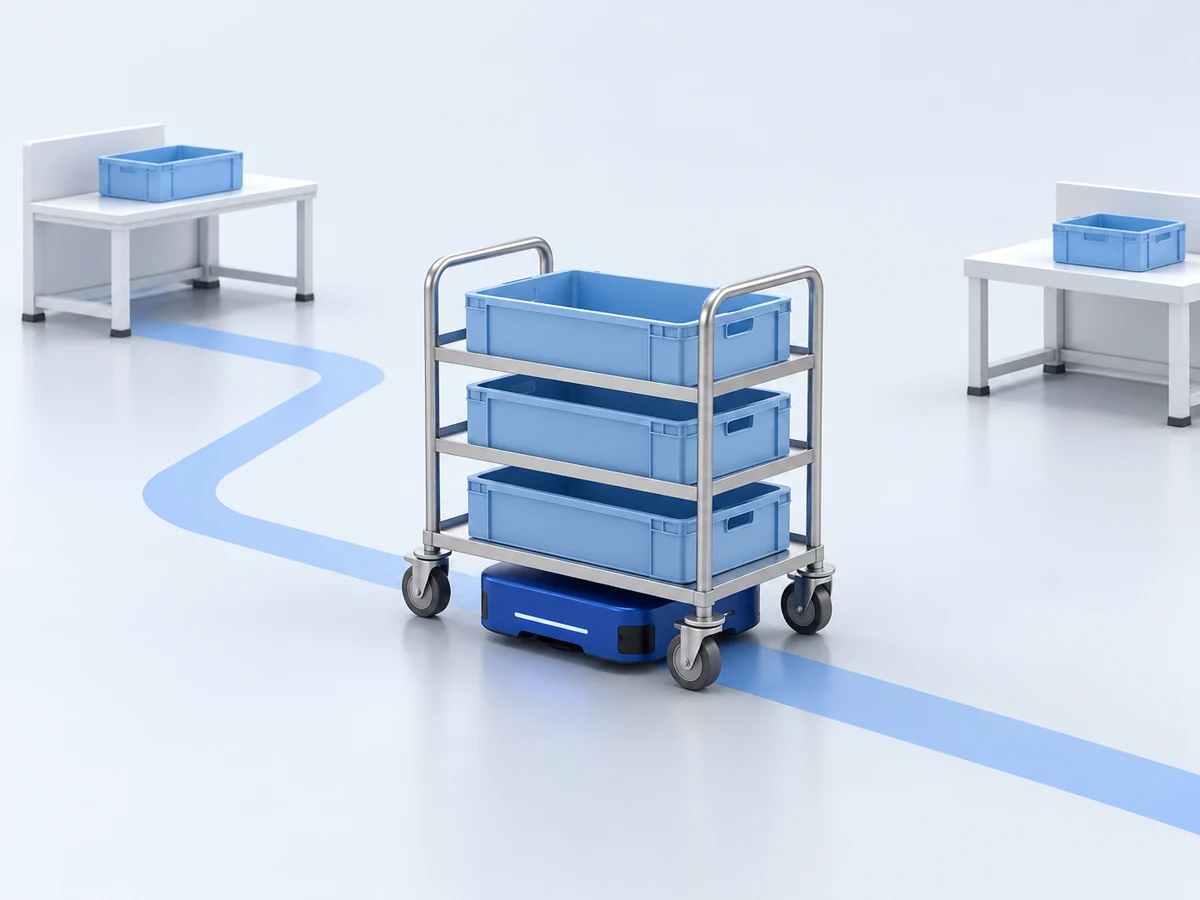
대차 단위 이동
사람이 밀던 대차의 이동 구간을 로봇에 맡기기
부품을 담은 대차를 작업 구역 사이에서 여러 번 밀고 다니나요?
M2-LL은 대차를 지지해 운반하는 저상 리프트형 모델입니다. 사용 중인 대차의 하부 공간과 지지 구조, 대차를 포함한 무게를 확인하고 맞는 지그 또는 리프트 구성을 검토합니다. 모든 대차를 개조 없이 그대로 쓸 수 있다는 뜻은 아닙니다.
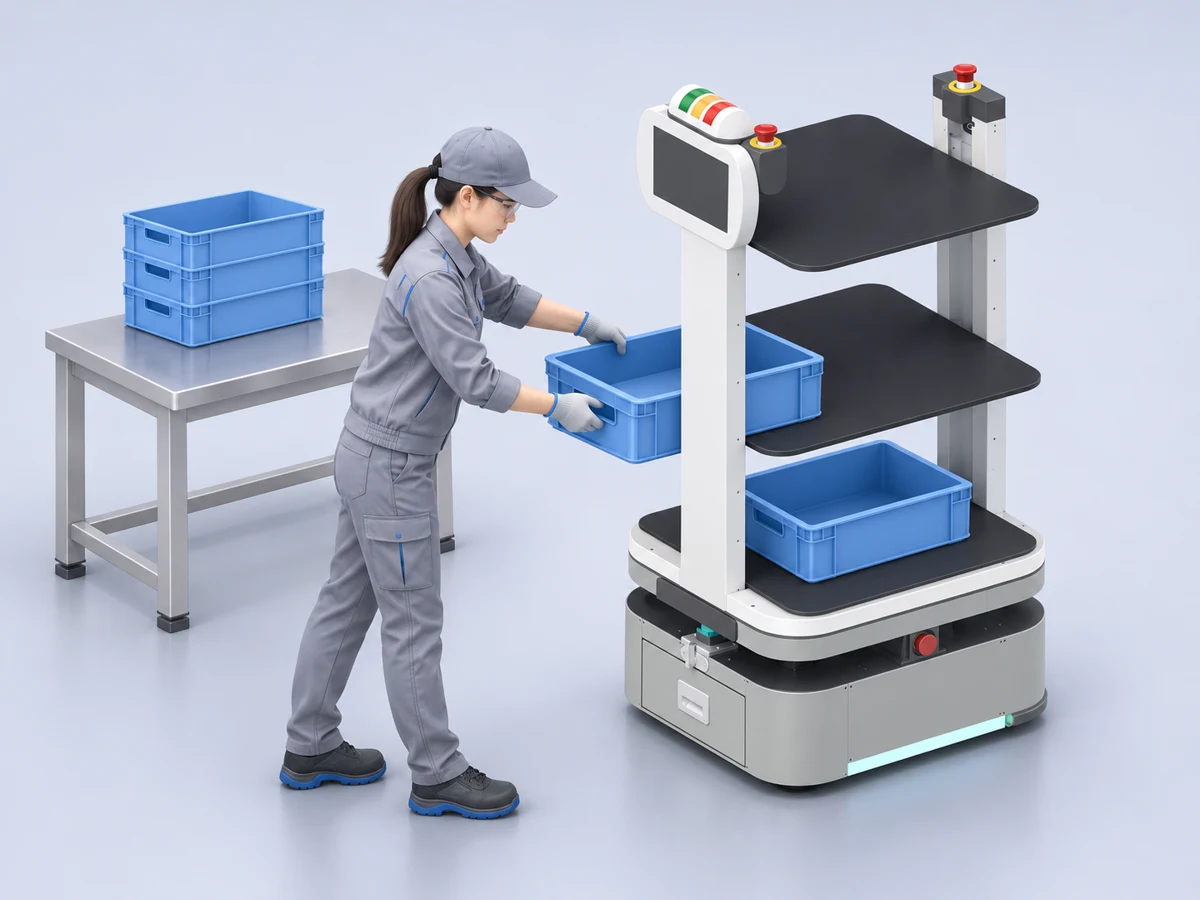
빈 자재함 회수
사용한 용기를 모아 다음 공급 준비 장소로
부품을 쓴 뒤 남은 빈 상자를 다시 가져다놓는 이동도 반복되나요?
작업자가 빈 자재함을 선반에 모아 싣고, 로봇이 정해진 회수 지점까지 운반하도록 작업을 구성할 수 있습니다. 공급 자재와 회수 용기가 섞이지 않도록 적재 위치를 구분하고, 회수 횟수와 목적지의 하역 담당자를 함께 정합니다. 자동으로 상자를 집거나 내리는 기능을 전제로 하지 않습니다.


 동작구청


 우익반도체


