폴라리스3D 공식 브랜드 소개 페이지의 본사 건물 야경

이송로봇

공정 출구에서 받은 자재가 다음 설비에 들어가기까지, 양쪽 인계 지점을 함께 확인하세요. 컨베이어형 SMAR(AMR, 자율이동로봇)로 수령과 이동, 설비 인계를 연결하는 구성을 검토합니다.

상담 신청

이런 고객에게 적합합니다

출구 수령부터 다음 설비 인계까지

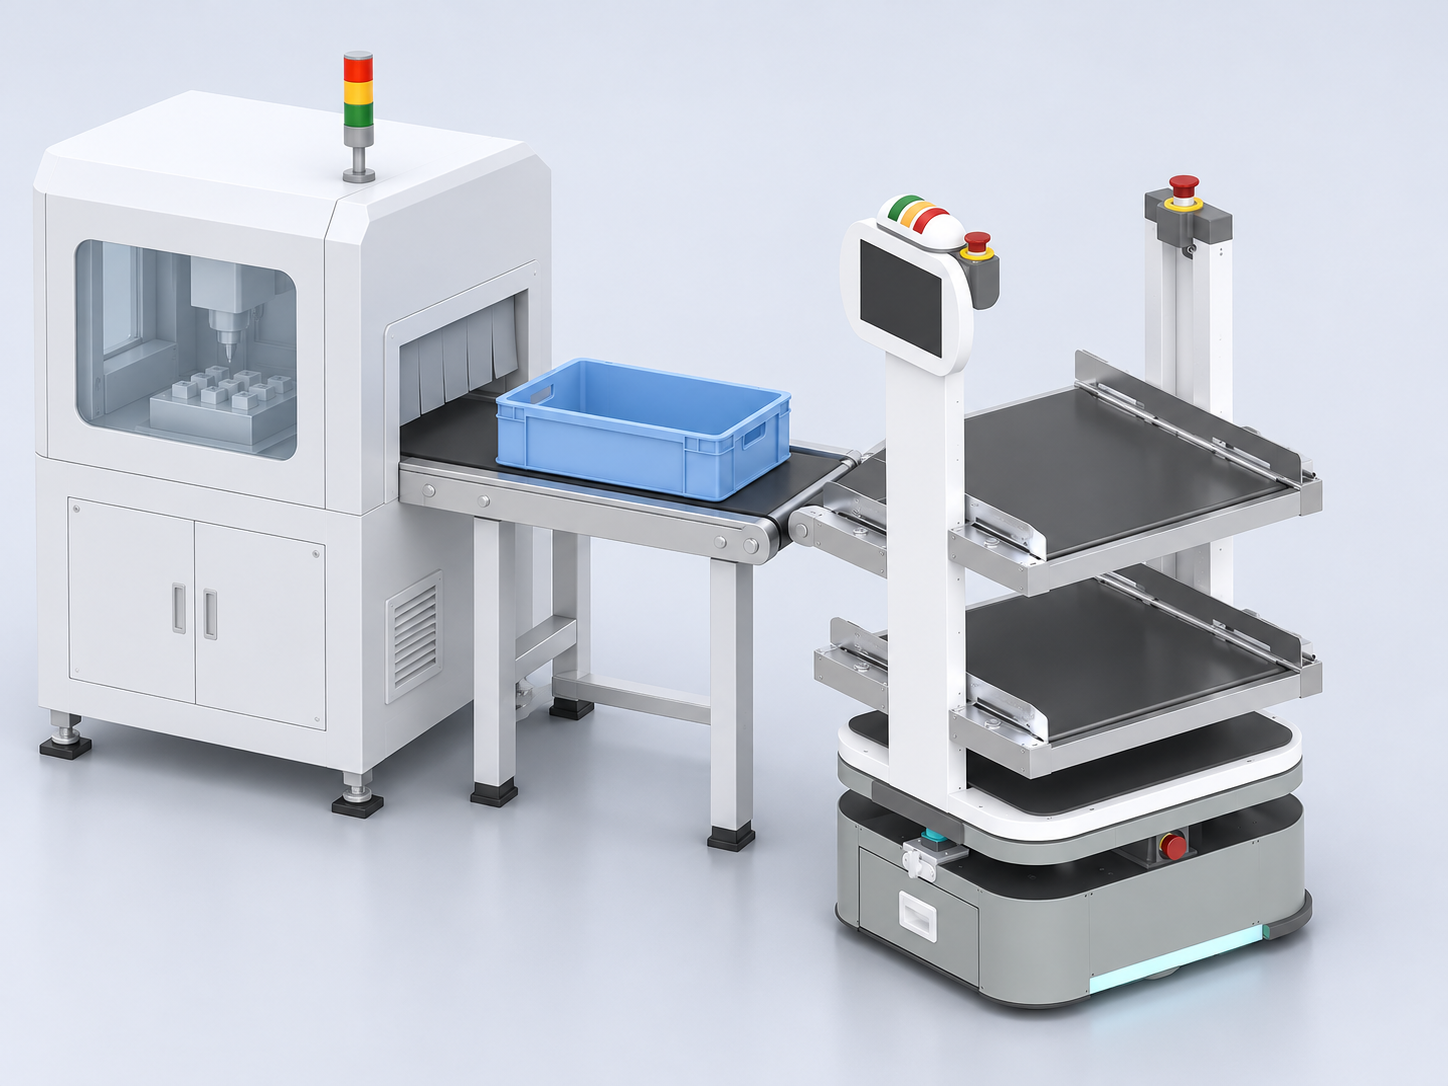
공정 출구의 고정 컨베이어와 M2-C2 형태의 로봇이 같은 높이로 정렬해 파란 자재함 수령을 준비하는 개념 장면
공정 출구 수령

배출된 자재를 로봇 컨베이어로 받기

설비에서 나온 자재를 사람이 들어 옮겨야 다음 운반을 시작할 수 있나요?

M2-C2는 컨베이어형 상부 모듈로 상대 설비와 자재를 주고받는 구성을 검토합니다. 공정 출구에 정차한 뒤 설비가 배출할 준비가 됐는지와 로봇의 인수 상태를 확인하도록 연결합니다. 자재함 바닥이 양쪽 이송면에 지지되는지, 높이와 방향이 맞는지부터 확인하세요. 도킹 틈을 건너는 과정은 실제 적재물로 시험해야 합니다.
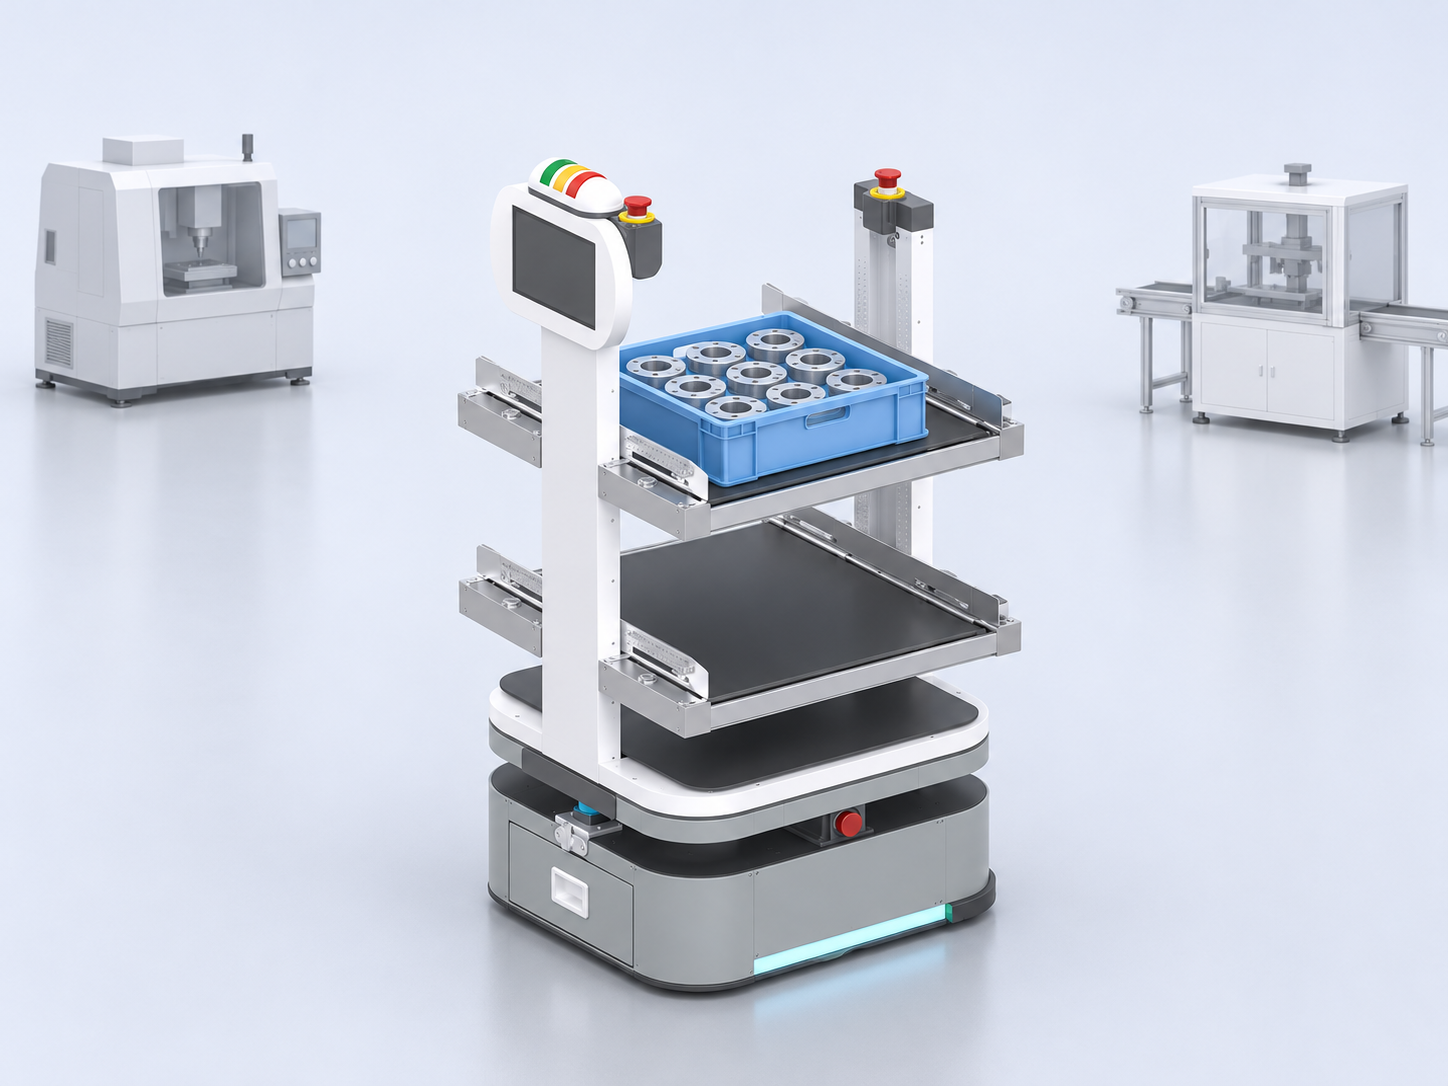
파란 자재함을 상단 컨베이어에 안정적으로 싣고 두 생산 설비 사이를 이동하는 M2-C2 형태의 로봇 개념 장면
공정 사이 이동

받은 자재를 다음 인계 지점까지 이송

출발 설비와 도착 설비 사이에서 자재를 다른 운반 도구에 다시 싣고 있나요?

출구에서 인수한 자재를 로봇 컨베이어에 지지한 상태로 다음 공정까지 이송하는 흐름을 검토합니다. 적재물의 크기와 하중뿐 아니라 이동 중 안정성, 통로와 회전 공간, 양쪽 설비 앞 도킹 공간이 필요합니다. 컨베이어가 두 단이라는 이유만으로 서로 다른 높이의 설비에 모두 연결되는 것은 아닙니다. 실제 인계 높이에 맞는 구성을 먼저 확인하세요.
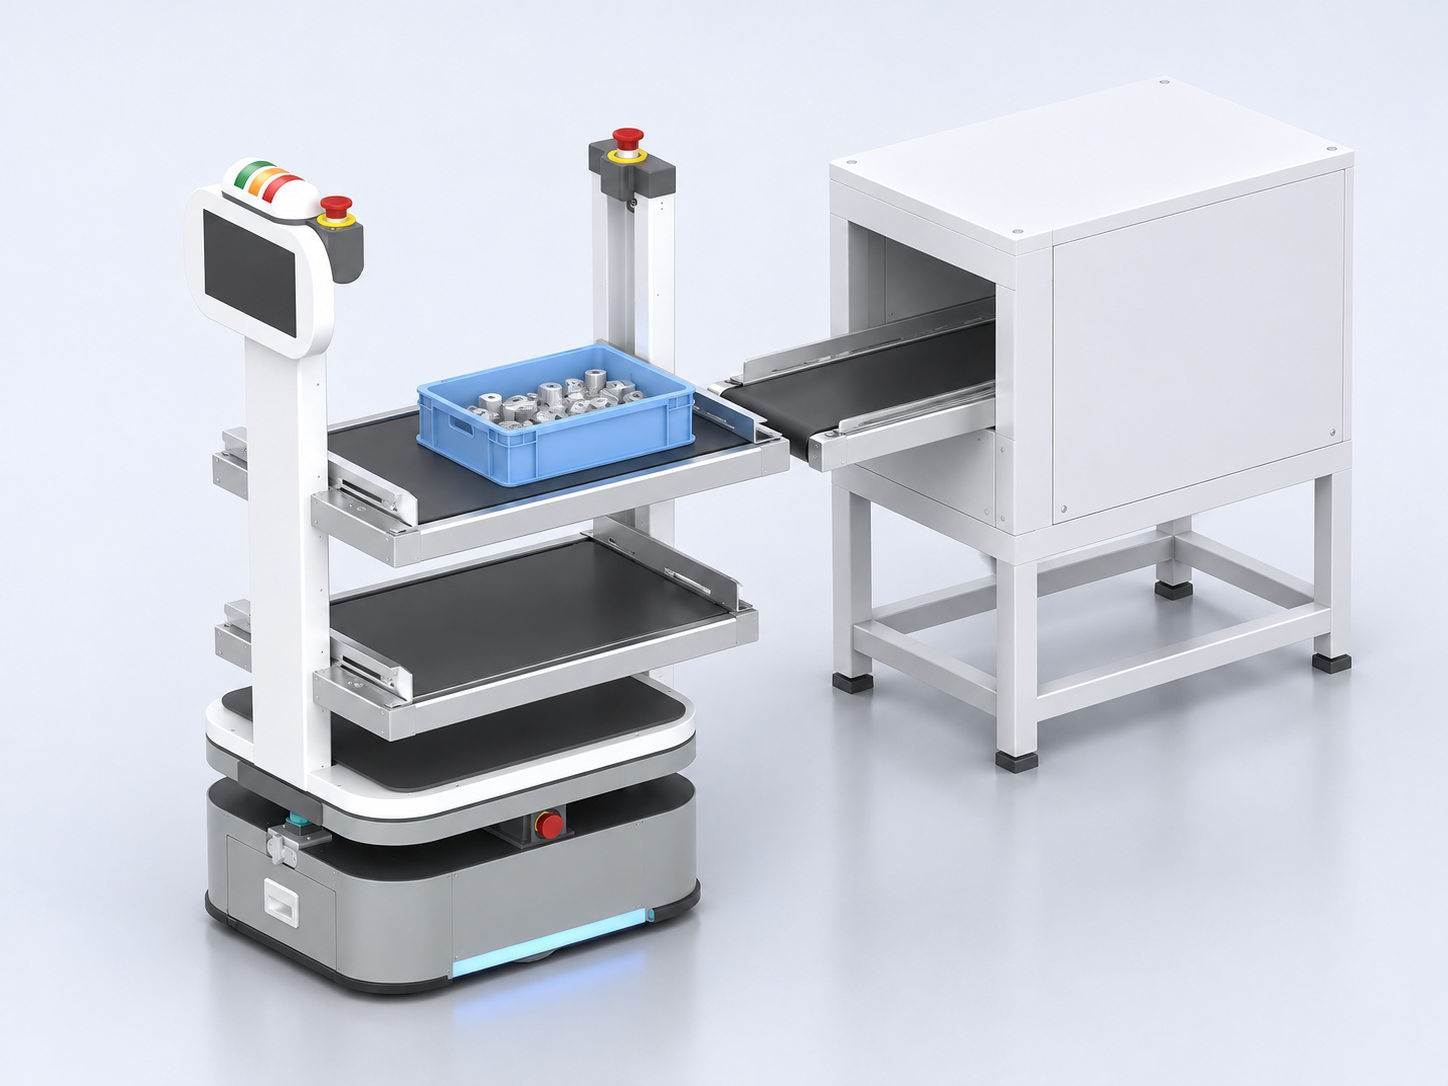
M2-C2 형태의 로봇이 다음 공정 로더의 인입 컨베이어와 정렬하여 자재함을 넘길 준비를 하는 개념 장면
도착 설비 인계

받을 준비가 된 설비에 자재 넘기기

로봇이 도착했지만 로더가 자재를 받을 수 없어 투입이 멈추는 경우가 있나요?

M2-C2는 스마트로더와 연동해 투배출까지 연결하는 구성을 검토할 수 있습니다. 도착 후 위치를 맞추고, 설비의 인수 준비와 자재 전달 완료를 구분할 신호를 연결해야 합니다. 로더가 받을 수 없을 때의 대기 위치와 재개 조건도 함께 정하세요. 센서와 통신 인터페이스, 적재물 및 입구 구조를 확인한 범위에서 설비 인계를 구성합니다.
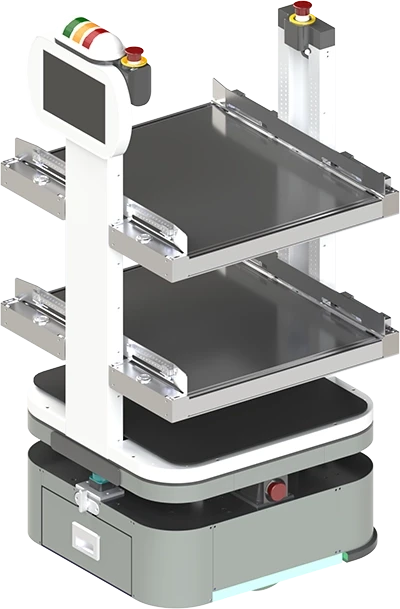
공정 간 인계에 맞는 컨베이어형 SMAR

M2-C2는 2단 컨베이어형 AMR입니다. 공정 출구에서 다음 설비까지 연결하려면 적재물과 양쪽 인계 높이, 방향 및 신호 조건을 확인해야 합니다. 상부 구성과 실제 설비 연동 범위는 현장 검토로 정합니다.

Driving Innovation Together

폴라리스3D와 함께 혁신을 만들어가는 파트너 기업들입니다.

  • 삼성전자
    삼성전자
  • 삼성전기
    삼성전기
  • 현대위아
    현대위아
  • 엘지 CNS
    엘지 CNS
  • 동작구청동작구청
    동작구청
  • 영진
    영진
  • SL 브라질
    SL 브라질
  • 앱티브
    앱티브
  • 리드앤
    리드앤
  • 한성
    한성
  • 위즈코어
    위즈코어
  • 파워오토 로보틱스
    파워오토 로보틱스
  • 우익 반도체우익반도체
    우익 반도체
  • 앰플리테크 로보틱스
    앰플리테크 로보틱스

안전 인증

  • ISO 9001 품질 경영시스템 인증 마크
    ISO 9001
    품질경영시스템 인증
  • IEC 62619 산업용 리튬배터리 안전 인증 마크
    IEC 62619
    산업용 리튬배터리
    안전 인증
  • 산업 환경 EMS 내성 인증 마크
    산업 환경
    EMS 내성 인증
  • UN38.3 리튬 배터리 인증 마크
    UN38.3
    리튬 배터리 인증
  • 국내 1위 전자기업 삼성전자 로고
    안전 규정 통과
    국내 1위 전자기업