폴라리스3D 공식 브랜드 소개 페이지의 본사 건물 야경

운송로봇

공장 안에서 같은 구간을 오가는 부품 상자, 무엇을 싣고 어디에서 내려야 할까요? 출발지의 적재 단위부터 통로와 도착지 하역 공간까지 확인해 SMAR(AMR, 자율이동로봇)이 맡을 운송 구간을 정하세요.

상담 신청

이런 고객에게 적합합니다

출발지와 도착지 사이, 운송 구간을 정하는 세 가지 기준
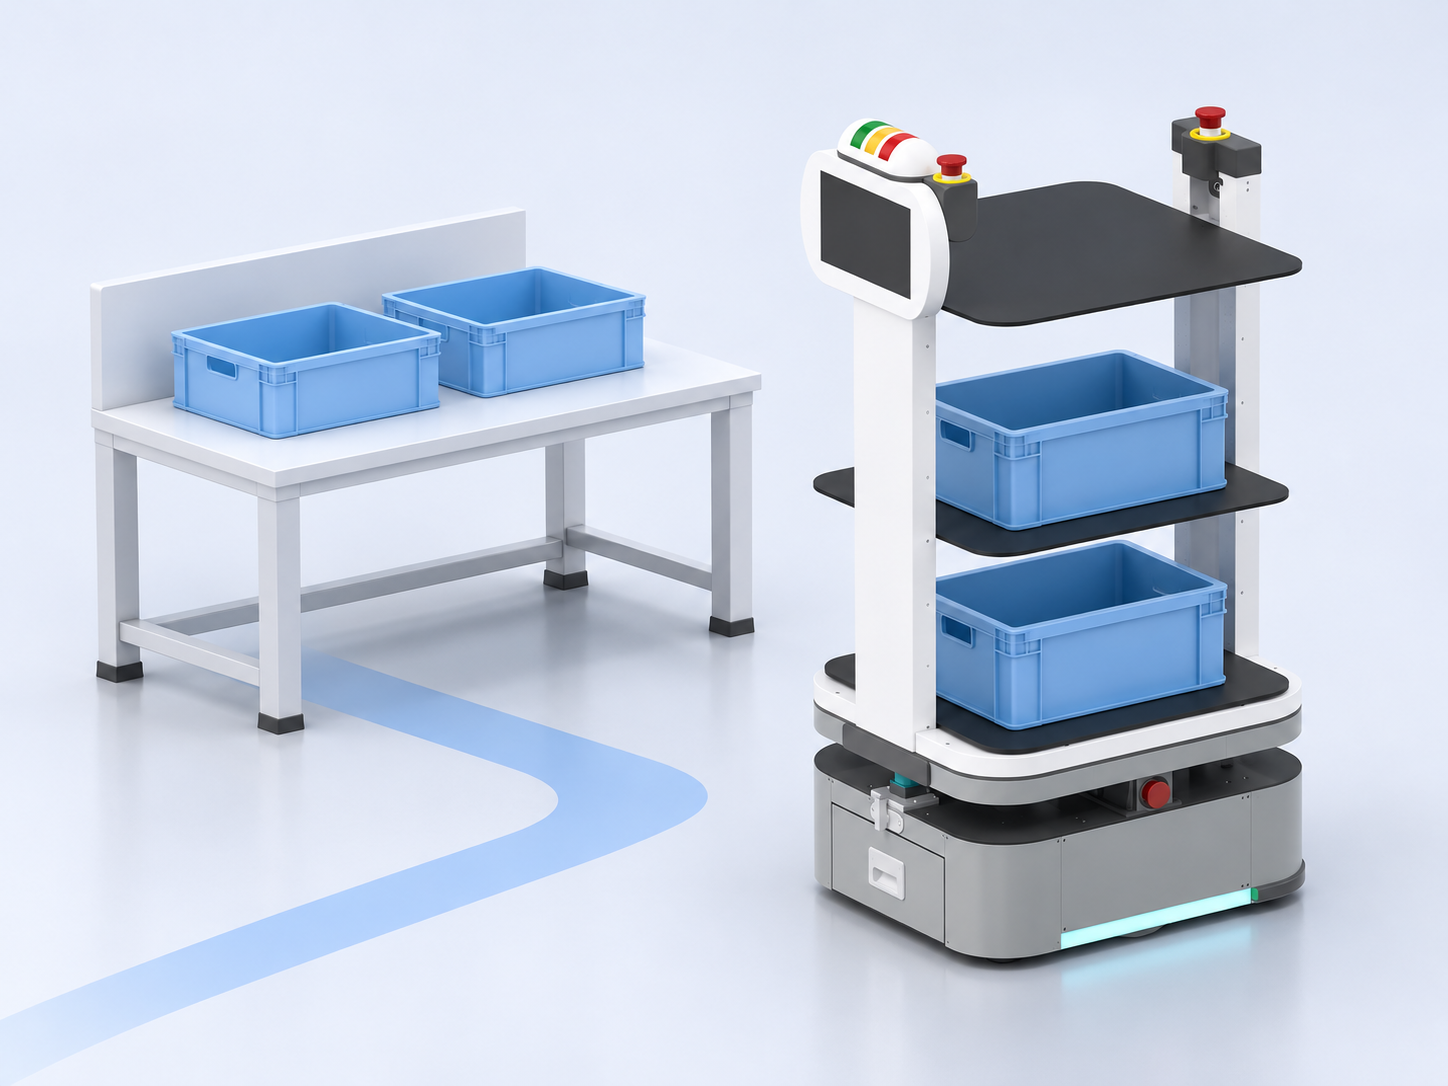
출발 작업대의 파란 부품 상자와 같은 크기의 상자를 선반에 실은 M2-S 형태 로봇의 개념 장면
적재 단위

출발지에서 운송할 상자 단위 정하기

상자의 수량은 같은데 크기나 무게가 달라 한 번에 싣는 방식이 바뀌나요?

출발지에서 부품을 담을 자재함과 한 번에 보낼 단위를 먼저 정합니다. M2-S는 사람이 자재를 싣고 내리는 3단 선반형 구성입니다. 선반 면적과 단별 하중 조건, 상자 바닥의 지지와 돌출 여부를 실제 적재물로 확인하세요. 적재 가능한 총량과 각 단의 한도는 선택 구성에 맞게 확인합니다.
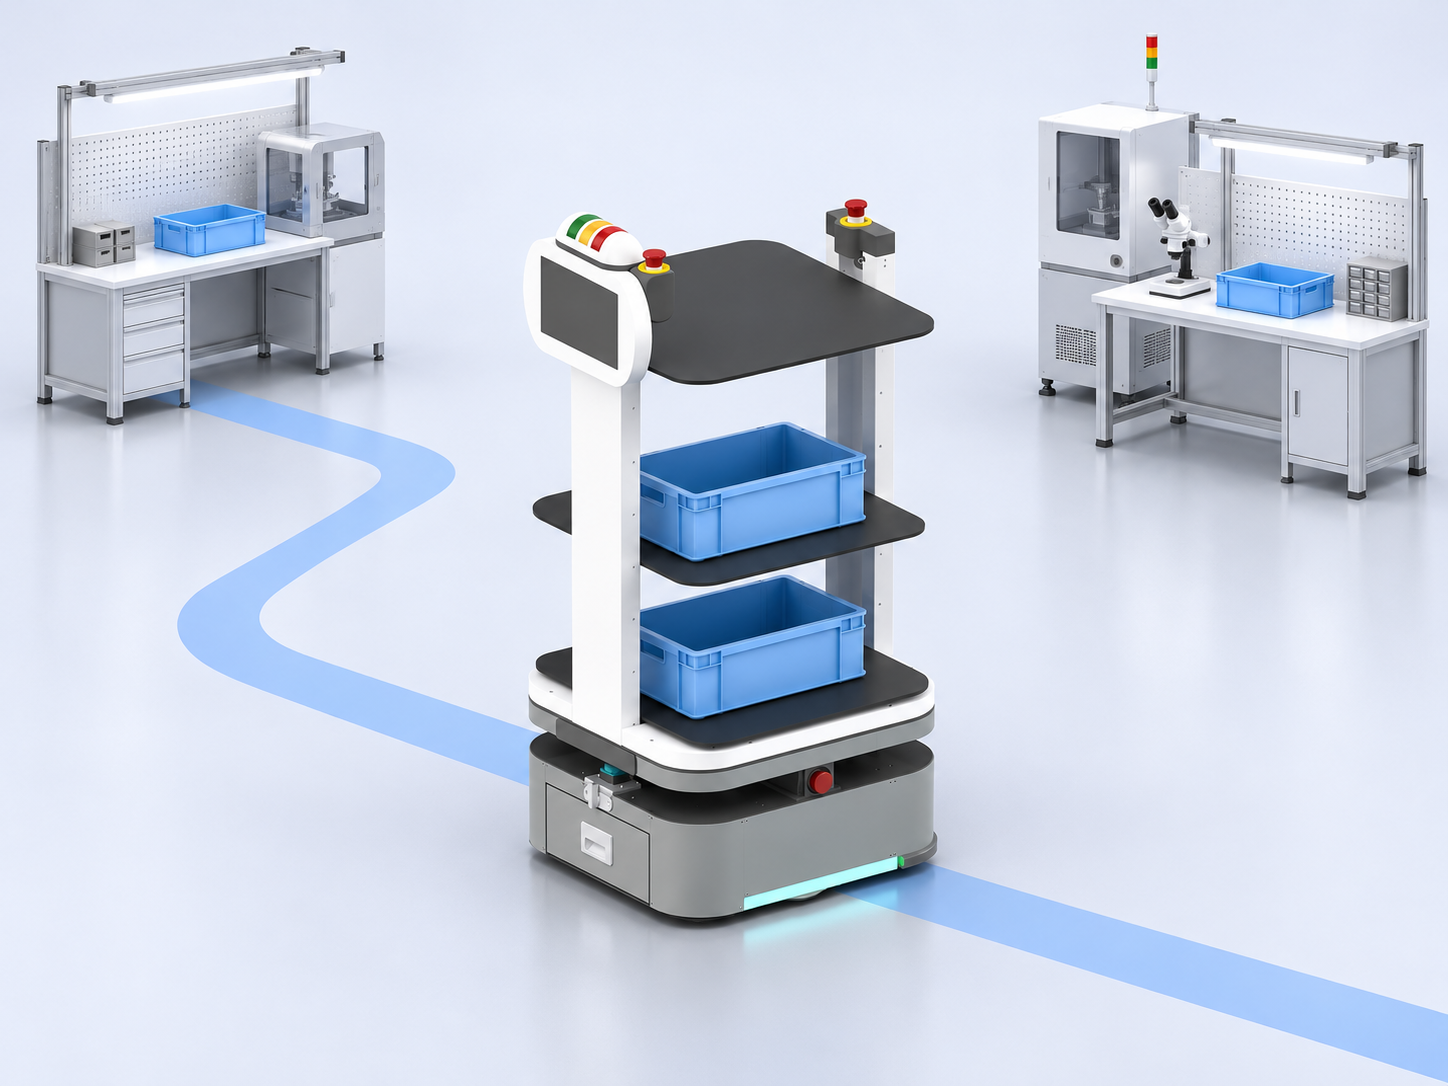
공장 안 두 작업 구역 사이의 정돈된 통로를 따라 부품 상자를 운송하는 선반형 로봇의 개념 장면
운송 구간

적재한 상태로 두 구역 사이 이동하기

빈 로봇은 지나가지만 자재를 실으면 회전 지점이나 좁아지는 구간이 걱정되나요?

출발 구역과 도착 구역을 잇는 실내 구간에서 적재 상태의 이동 공간을 확인합니다. 본체 치수만으로 통과 여부를 판단하지 않고 상자의 외곽, 회전 공간, 바닥 상태와 보행 동선을 함께 검토하세요. 이 페이지는 공장 내부 구역 간 운송을 다루며, 실외 도로 운송이나 층간 이동을 기본 구성으로 전제하지 않습니다.
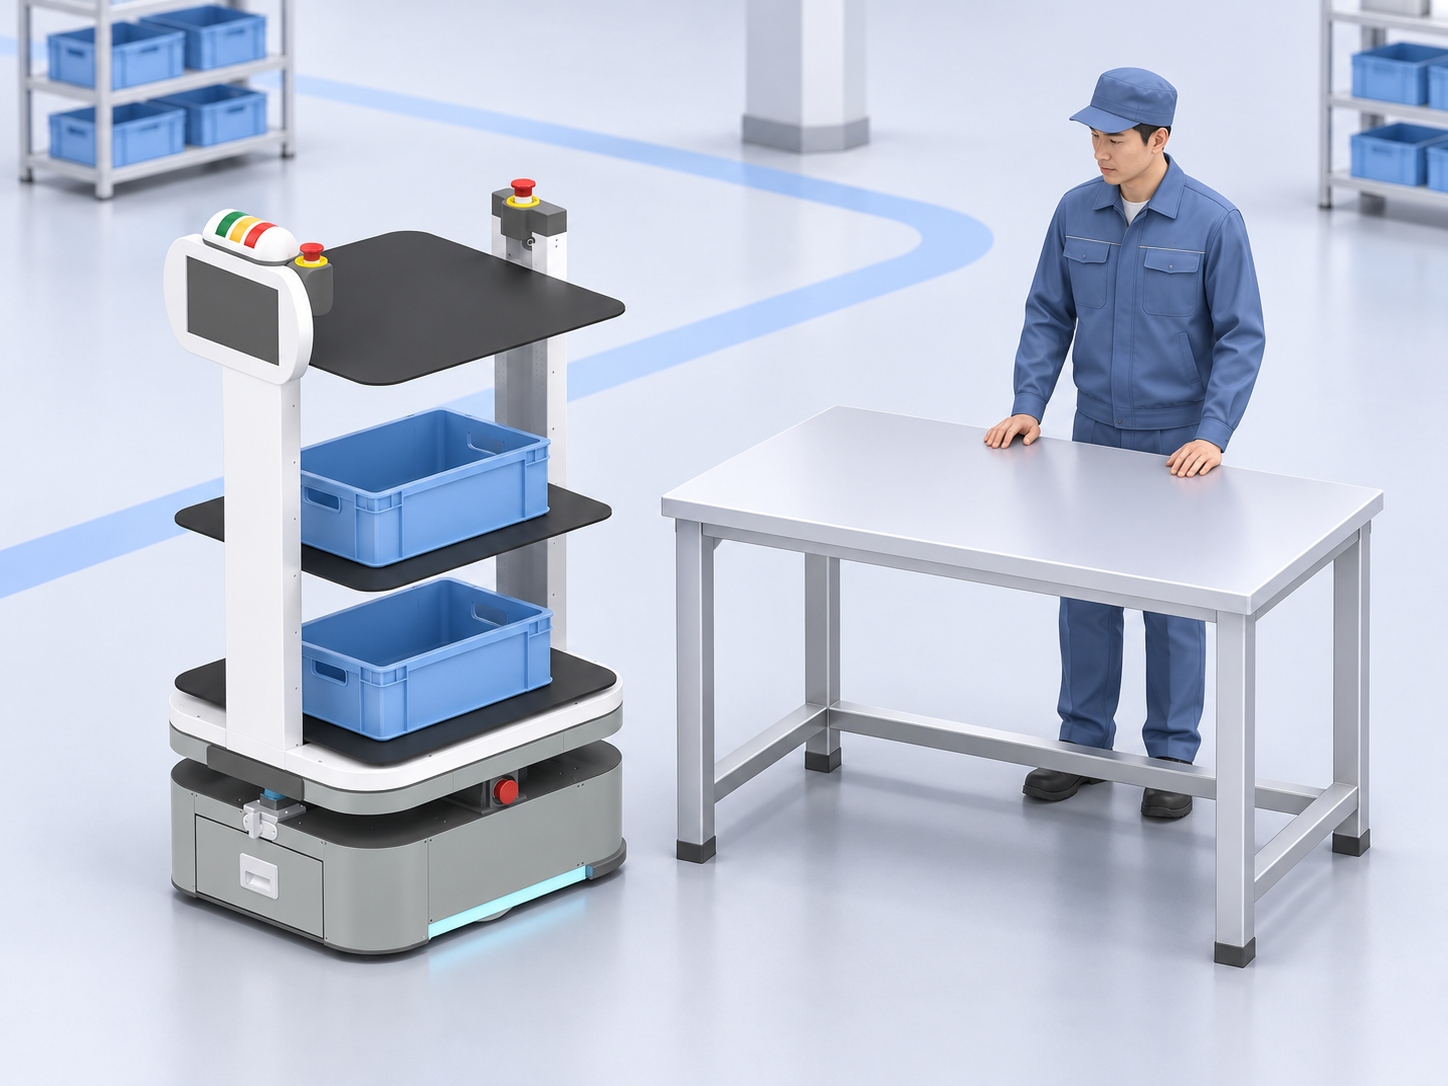
도착지 하역 작업대 옆에 정차한 선반형 로봇과 상자를 받을 공간을 확인하는 작업자의 개념 장면
하역 공간

도착지에 멈추고 상자를 내릴 자리 확보하기

로봇이 도착하는 위치와 작업자가 상자를 내려놓는 위치가 서로 멀리 떨어져 있나요?

로봇 정차 위치와 하역 작업대를 함께 배치해 작업자가 선반에서 상자를 꺼낼 공간을 확보합니다. 정차와 인수 준비를 확인한 뒤 사람이 자재를 내리는 방식이며 로봇팔의 자동 하역을 전제하지 않습니다. 하차 완료를 확인하는 절차와 도착지가 비어 있지 않을 때의 대기 위치도 운송 구간 설계에 포함하세요.
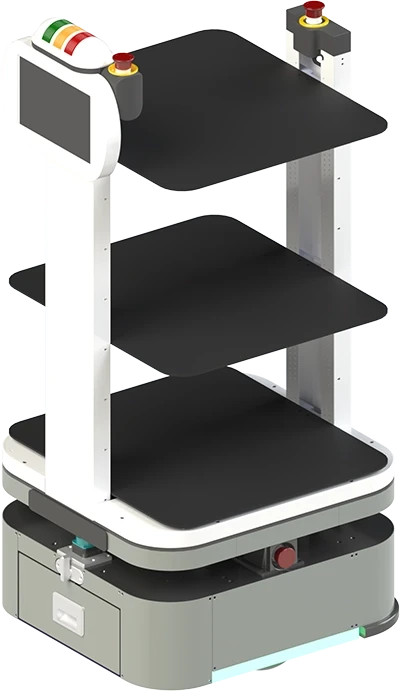
부품 상자의 반복 운송에 검토할 선반형 AMR

SMAR M2-S는 M2 구동부에 3단 선반을 결합한 모델입니다. 사람이 싣고 내리는 부품 상자 운송을 검토할 수 있습니다. 자재함의 크기와 하중, 적재 상태의 이동 공간 및 양쪽 작업자의 상하차 조건에 맞춰 적용 범위를 정하세요.

Driving Innovation Together

폴라리스3D와 함께 혁신을 만들어가는 파트너 기업들입니다.

  • 삼성전자
    삼성전자
  • 삼성전기
    삼성전기
  • 현대위아
    현대위아
  • 엘지 CNS
    엘지 CNS
  • 동작구청동작구청
    동작구청
  • 영진
    영진
  • SL 브라질
    SL 브라질
  • 앱티브
    앱티브
  • 리드앤
    리드앤
  • 한성
    한성
  • 위즈코어
    위즈코어
  • 파워오토 로보틱스
    파워오토 로보틱스
  • 우익 반도체우익반도체
    우익 반도체
  • 앰플리테크 로보틱스
    앰플리테크 로보틱스

안전 인증

  • ISO 9001 품질 경영시스템 인증 마크
    ISO 9001
    품질경영시스템 인증
  • IEC 62619 산업용 리튬배터리 안전 인증 마크
    IEC 62619
    산업용 리튬배터리
    안전 인증
  • 산업 환경 EMS 내성 인증 마크
    산업 환경
    EMS 내성 인증
  • UN38.3 리튬 배터리 인증 마크
    UN38.3
    리튬 배터리 인증
  • 국내 1위 전자기업 삼성전자 로고
    안전 규정 통과
    국내 1위 전자기업