

통로부터 도착 위치까지, 이동 공간을 살펴보세요
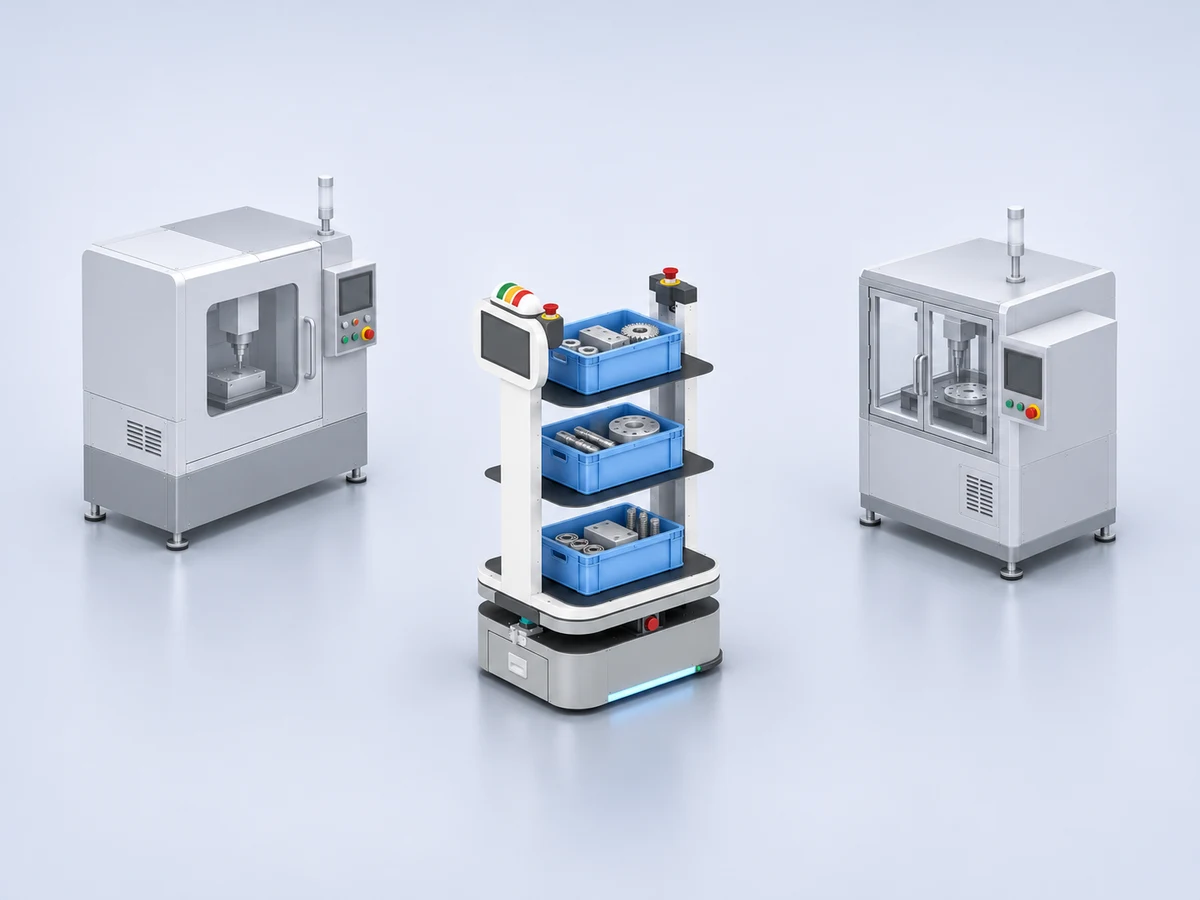
설비 사이 이동
적재한 로봇이 지나갈 통로 확인
설비 사이 통로로 부품 상자를 옮기고 싶은데, 로봇이 지나갈 공간이 충분한지 고민되나요?
선반형 M2-S에 부품 상자를 싣고 공정 사이를 이동하는 구성을 검토할 수 있습니다. 로봇 차체뿐 아니라 선반과 상자의 돌출 범위, 코너와 바닥 상태를 함께 확인합니다. 구동부의 최소 주행폭을 적재한 완성 로봇의 통과 조건으로 그대로 적용하지 않습니다.
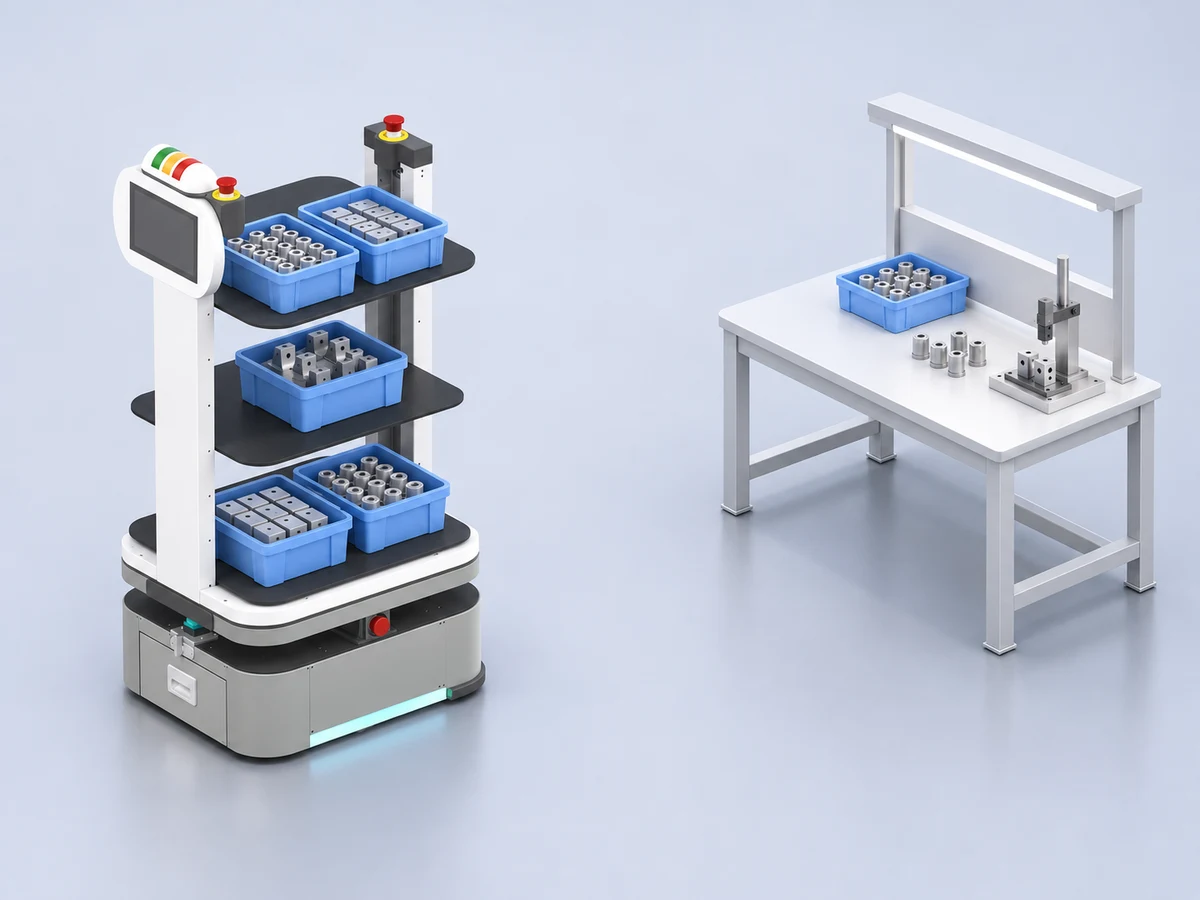
작업대 접근
인계 방향에 맞춰 목적지로 접근
작업대에는 도착해도 선반에서 상자를 꺼낼 방향이나 작업자가 설 자리가 부족한가요?
이동 경로의 끝에는 작업대 접근과 정차를 위한 공간이 필요합니다. 작업자가 선반의 어느 쪽에서 자재를 꺼낼지 먼저 정하고, 그 방향에 맞는 접근 경로와 주변 설비 간격을 검토합니다. 실제 정차 위치와 작업 편의성은 현장 배치에 맞춰 시운전에서 확인합니다.
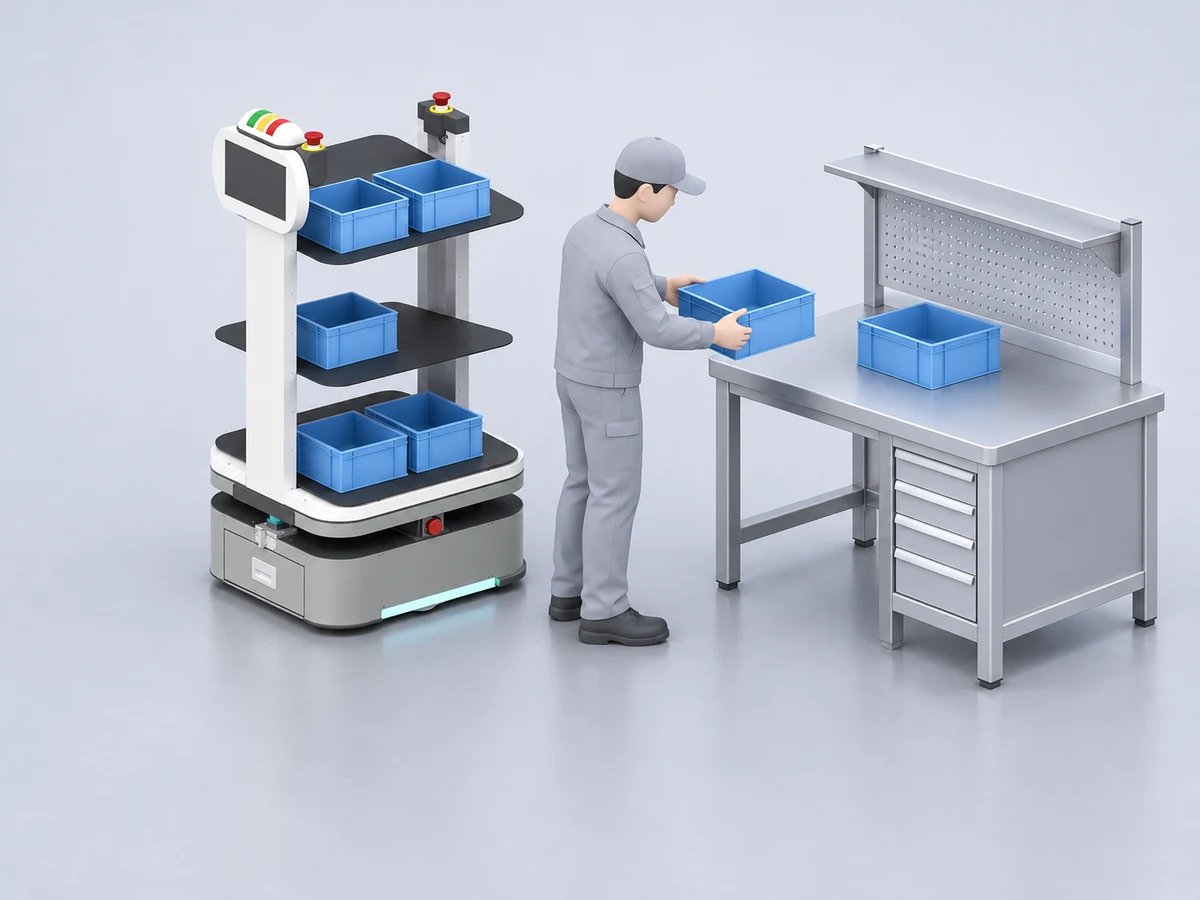
정차 후 인계
사람이 꺼내 쓸 공간을 남기고 도착
자재를 내려놓는 동안 로봇과 작업자가 통로를 막게 되지는 않나요?
작업자가 M2-S 선반에서 부품 상자를 직접 내려 쓰는 방식입니다. 로봇이 정차할 자리와 작업자의 상하차 공간을 주 통로와 함께 살펴보고, 인계를 마친 뒤 이동할 방향까지 정합니다. 자동으로 상자를 집어 작업대에 올리는 기능을 전제로 하지 않습니다.


 동작구청


 우익반도체


