사용 중인 대차와 설비의
규격이 제각각인 공장
대차의 치수와 하중, 설비 높이가 다르다면 로봇과 맞닿는 부분부터 설계해야 합니다.


기존 대차와 생산설비에 맞는 AMR을 찾는다면,
폴라리스3D
대차 규격과 설비 인계, 작업 신호와 관제까지 함께 설계합니다.
우리 공정에 맞는 AMR 상담하기사용 중인 대차와 설비, 작업자의 인계 업무부터 살펴보세요.
대차의 치수와 하중, 설비 높이가 다르다면 로봇과 맞닿는 부분부터 설계해야 합니다.
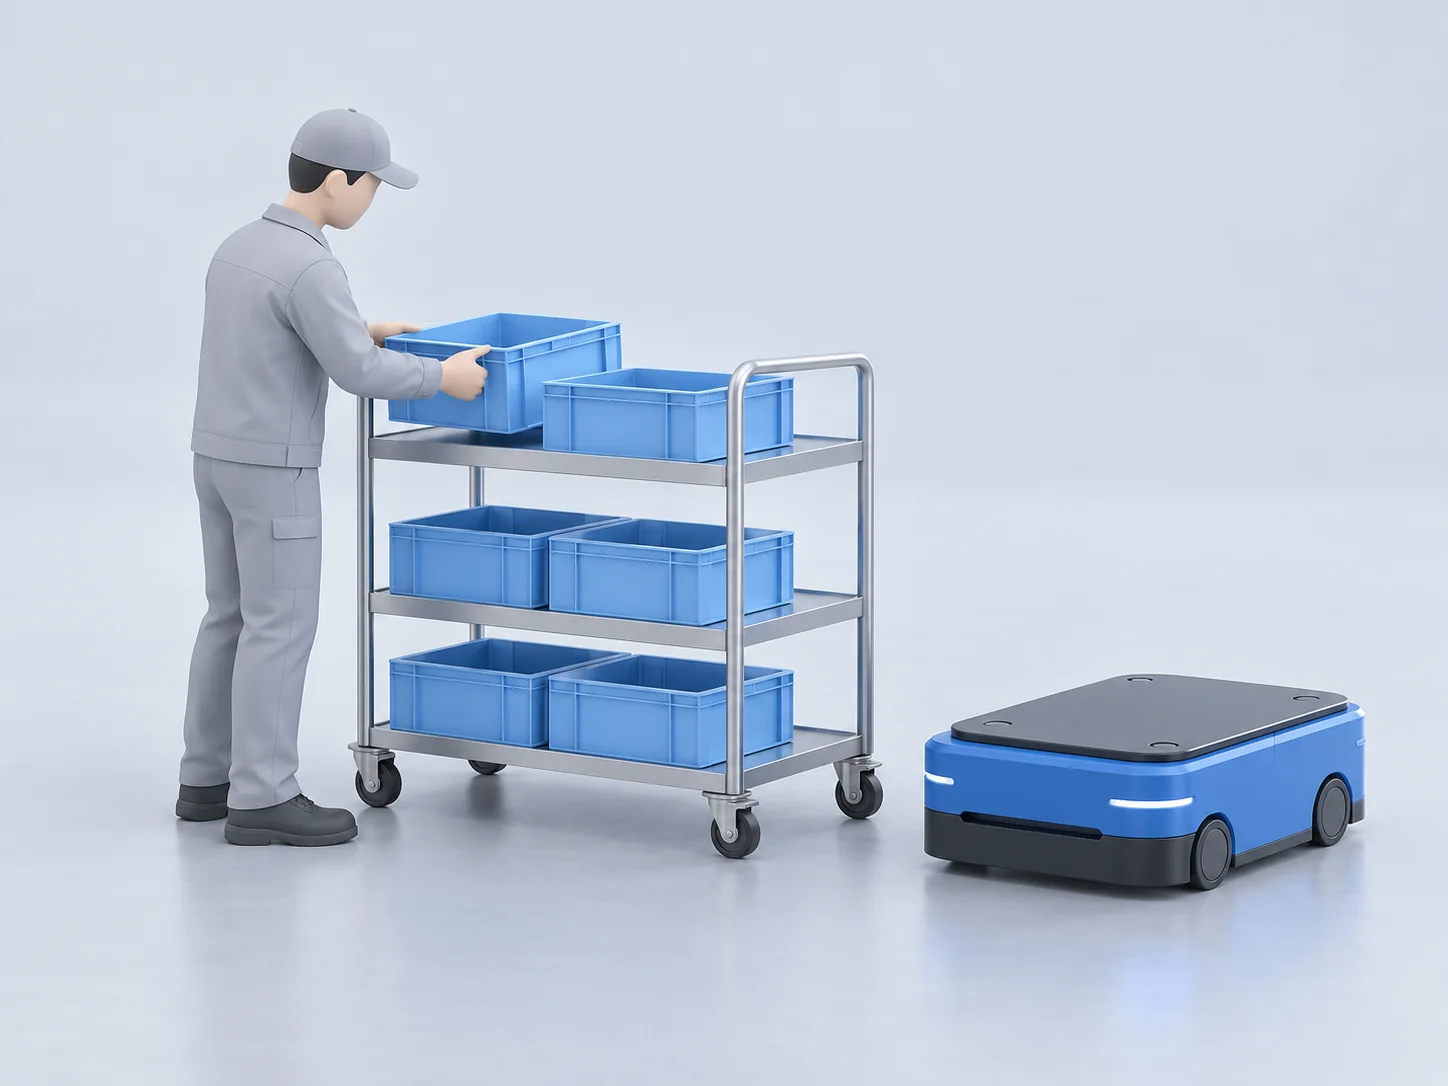
로봇이 도착한 다음에도 사람이 자재를 옮긴다면 상하차 방식까지 함께 검토할 수 있습니다.
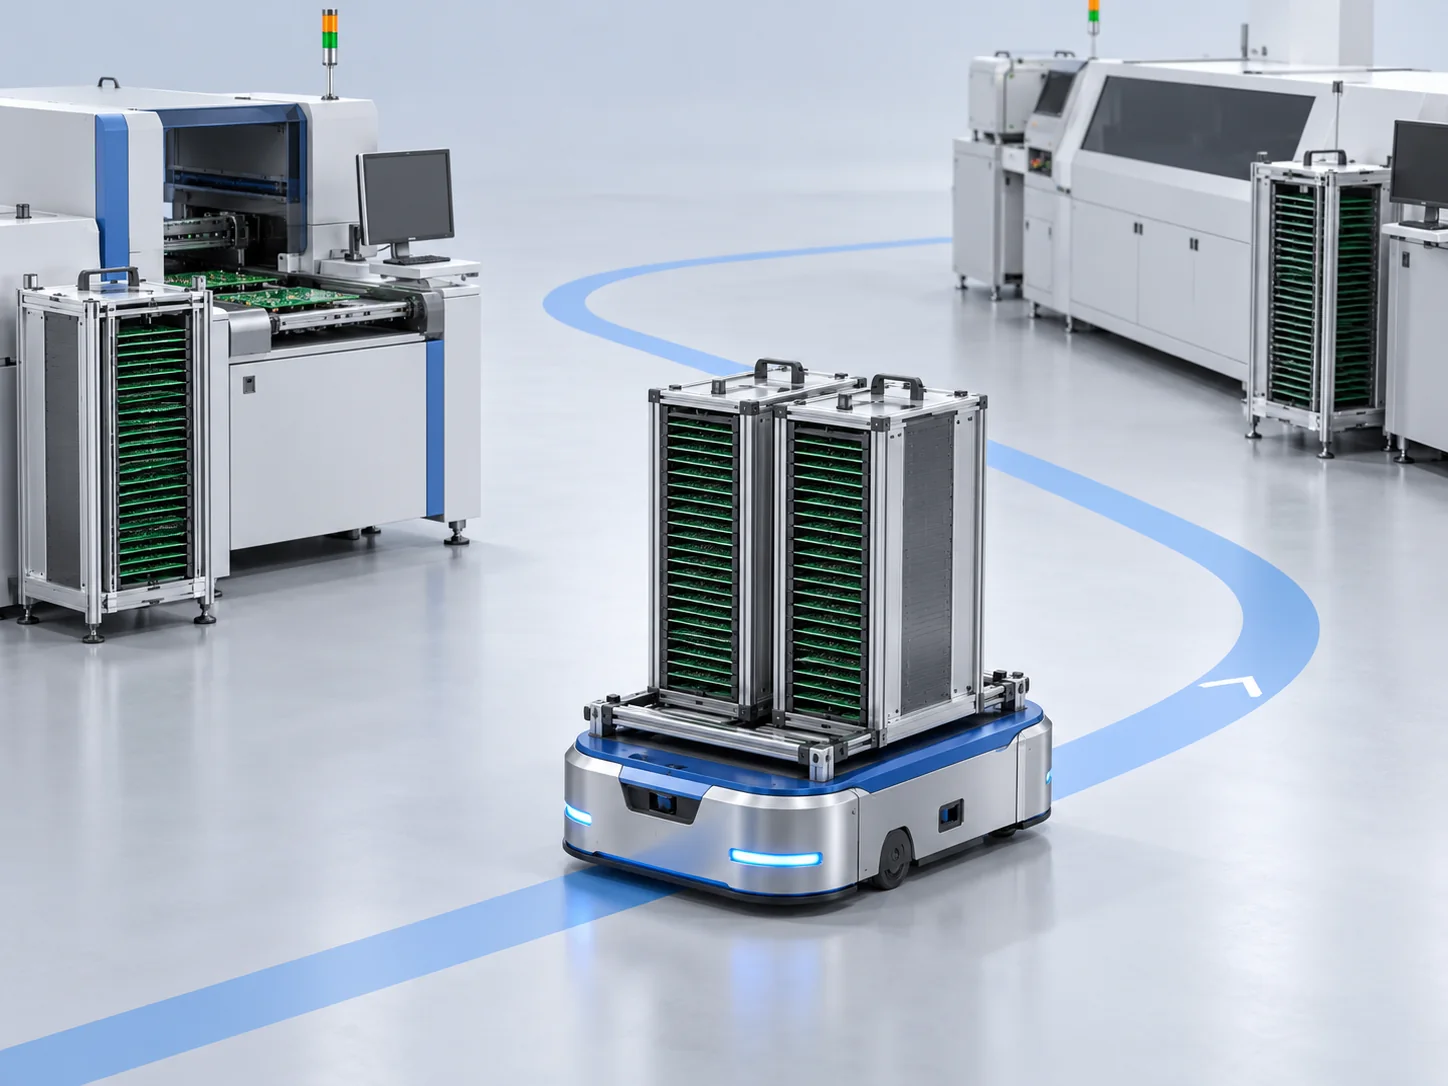
자재 준비 여부를 사람이 확인하고 호출한다면, 설비 신호와 로봇 작업을 연결할 수 있습니다.
실제 공정에서 필요한 다섯 가지 기준을 확인하면 도입할 구성이 명확해집니다.
| 업체를 선택할 때 확인할 기준 | 폴라리스3D에서 검토할 구성 |
|---|---|
| 기존 운반 용기에 맞출 수 있는가 | 대차 규격에 맞춘 지그와 리프트 구성 |
| 도착 후 자재 인계까지 가능한가 | 컨베이어, 그리퍼, 리프트와 버퍼 |
| 설비 상태에 따라 작업을 연결할 수 있는가 | IoT Gateway와 Nepler 연동 |
| 실제 적재물과 바닥 조건에 대응하는가 | 현장 시험과 기구 및 제어 조정 |
| 구축 과정의 담당 범위가 명확한가 | 설계, 제작, 설치, 테스트와 교육 범위 확인 |
설비와 로봇, 관제를 하나의 작업 흐름으로 연결합니다.
IoT Gateway
자재가 준비됐다는 센서 신호를 전달합니다.통합 관제
전달받은 신호를 로봇의 작업으로 연결합니다.현장에 맞춘 AMR
작업과 이동 경로에 따라 자재를 운반합니다.상부 장치와 설비 연동
인계 높이와 방향, 준비 신호를 맞춥니다.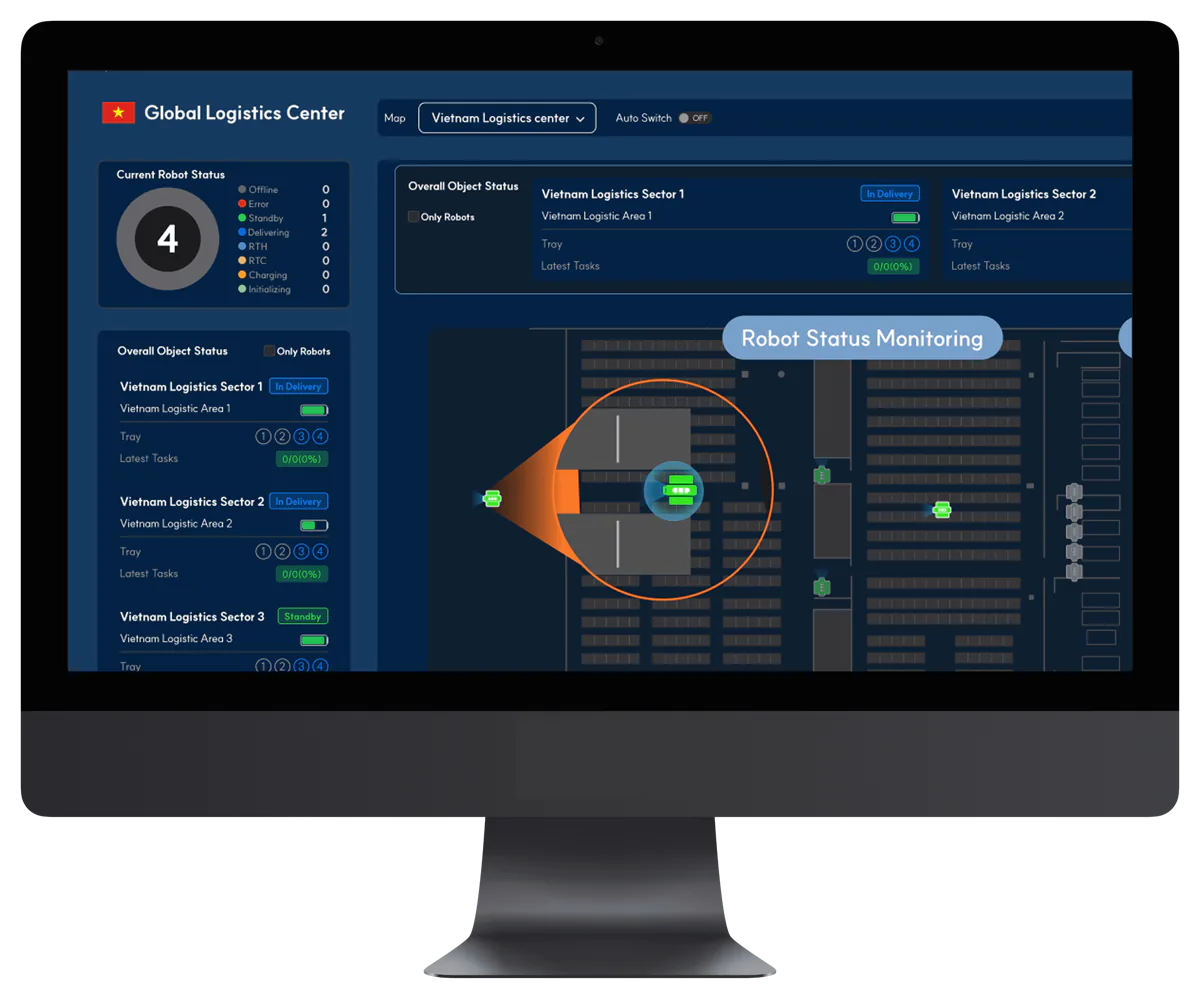
로봇의 상태와 작업 현황을 확인하고 현장 설비 및 시스템과의 연동 범위를 구성합니다.
Nepler 관제 살펴보기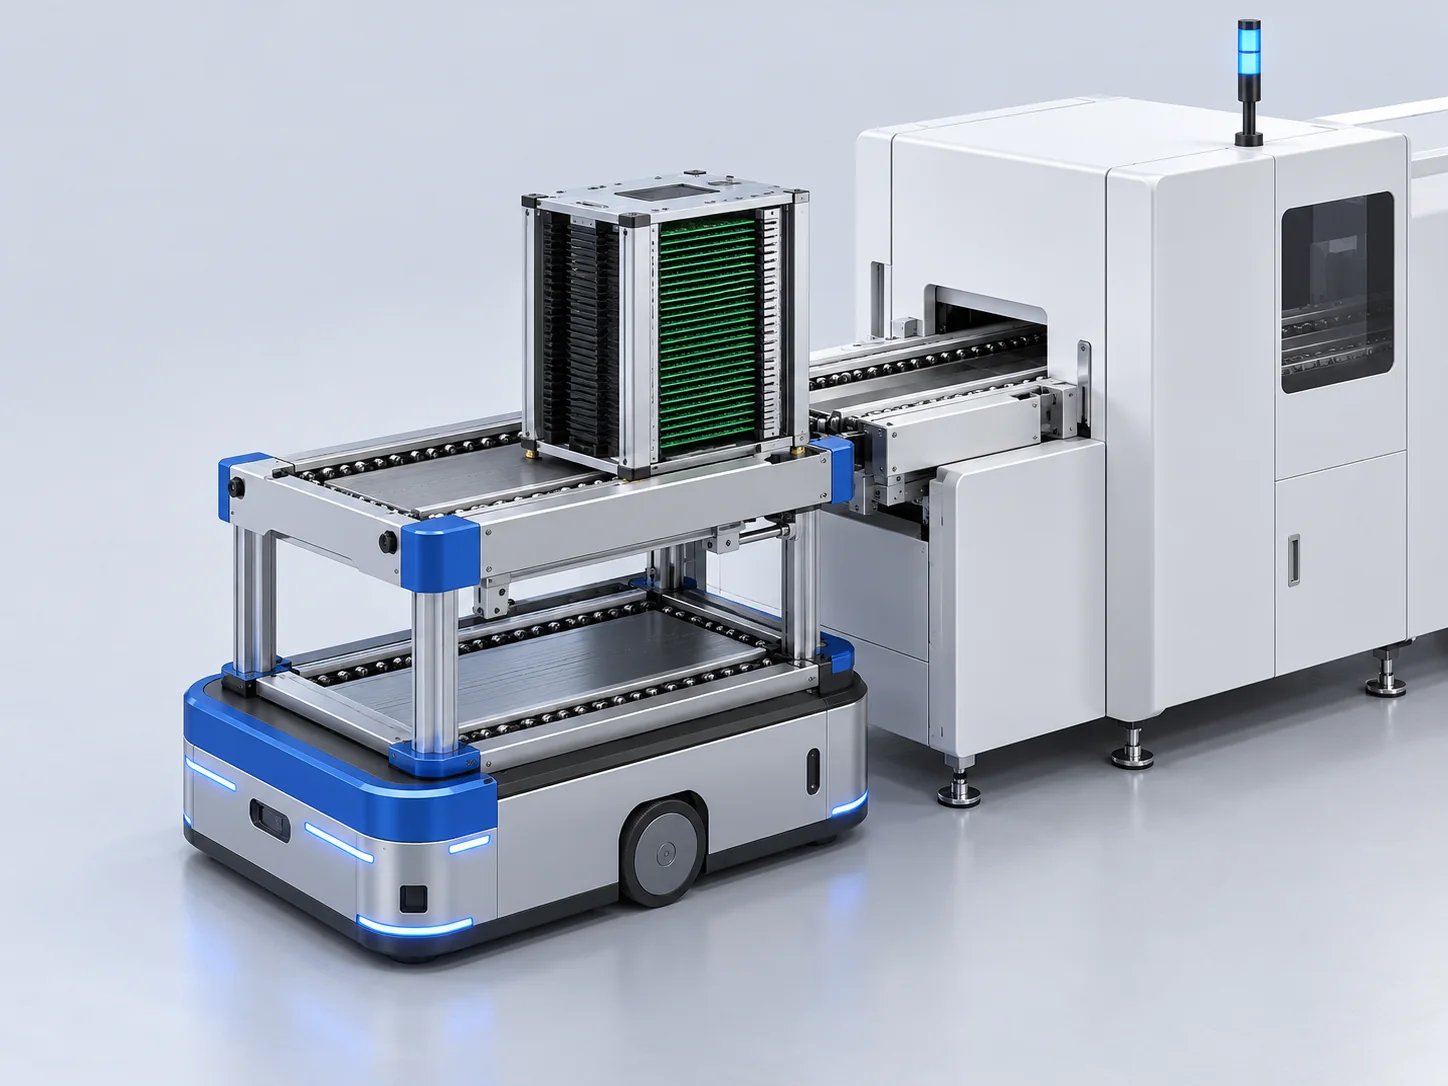
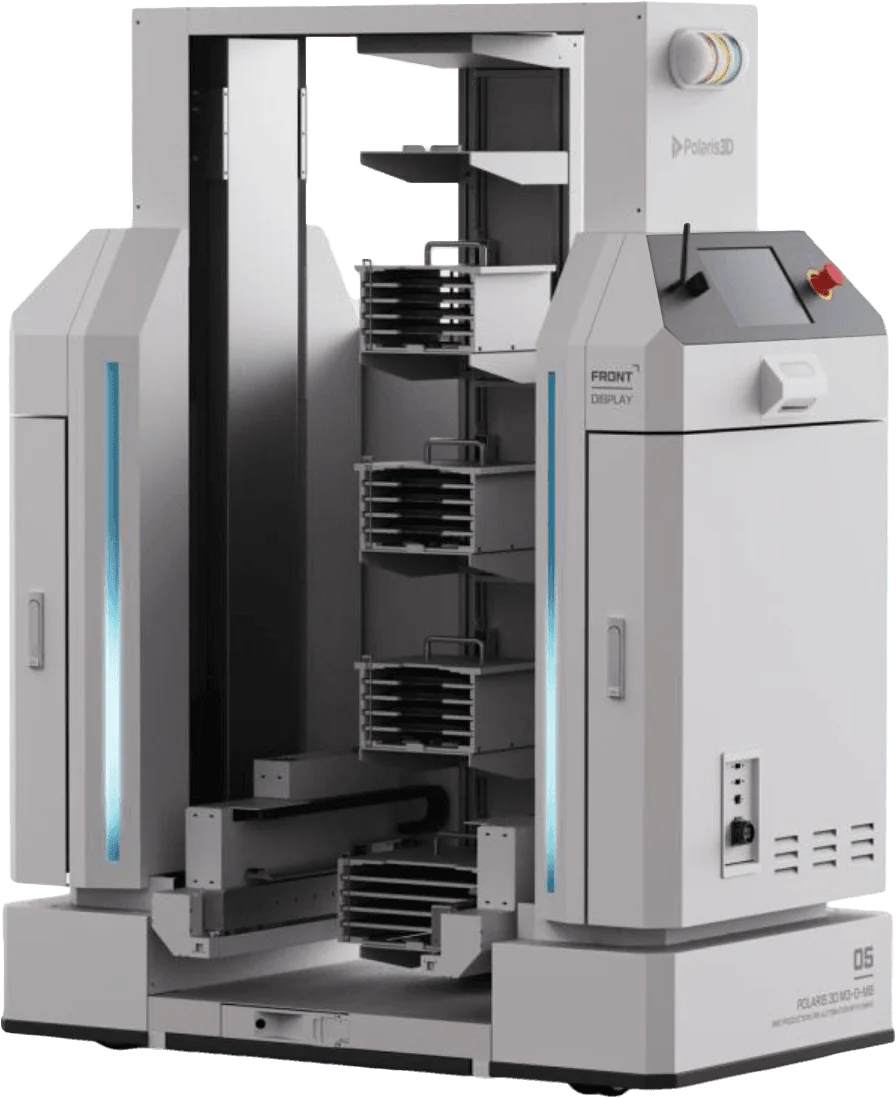
대차 지그와 리프트, 컨베이어, 그리퍼와 버퍼를 검토해 실제 인계 동작까지 설계합니다.
SMT 매거진 인계 구성 보기운반물 규격과 설비 인터페이스를 확인해 자동화 범위와 사람이 맡는 작업을 함께 정합니다.
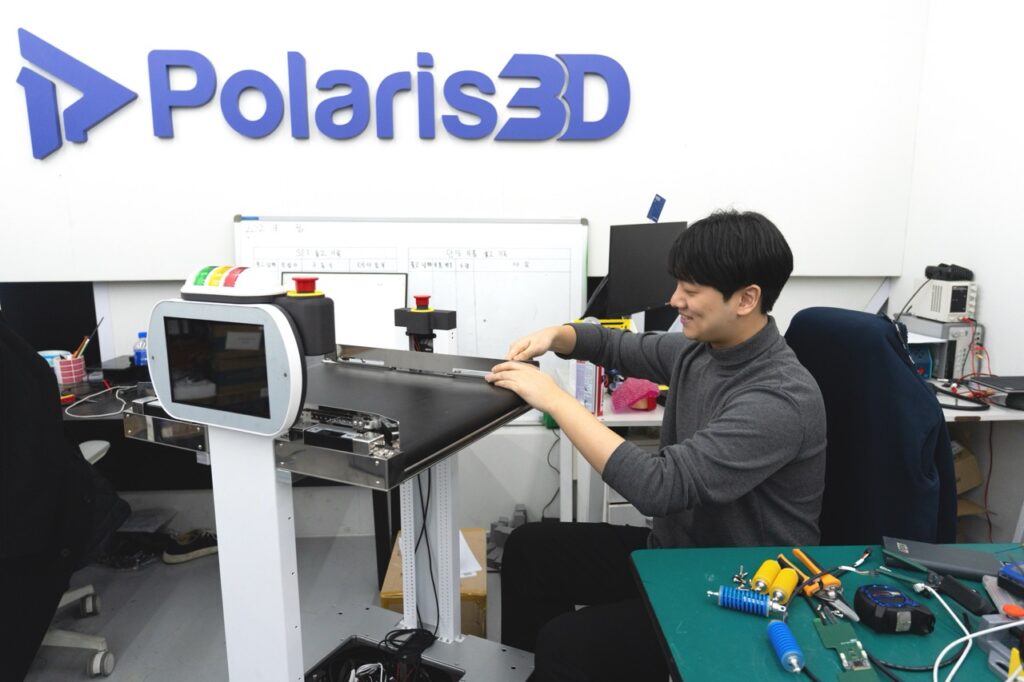
하드웨어와 소프트웨어를 자체 개발해 운반물과 공장 조건의 차이에 대응합니다.
운반물과 인계 방식을 정한 뒤, 작업에 맞는 로봇을 검토합니다.
다음 자료를 준비하면 이송과 인계 방식, 연동 범위와 현장 시험 항목을 구체적으로 검토할 수 있습니다.
대차와 매거진, 적재한 자재의 실제 모습
가로와 세로, 하중, 하부 공간과 인계 높이
출발지와 도착지, 통로와 회전 구간
공급 주기와 집중 시간대의 작업량
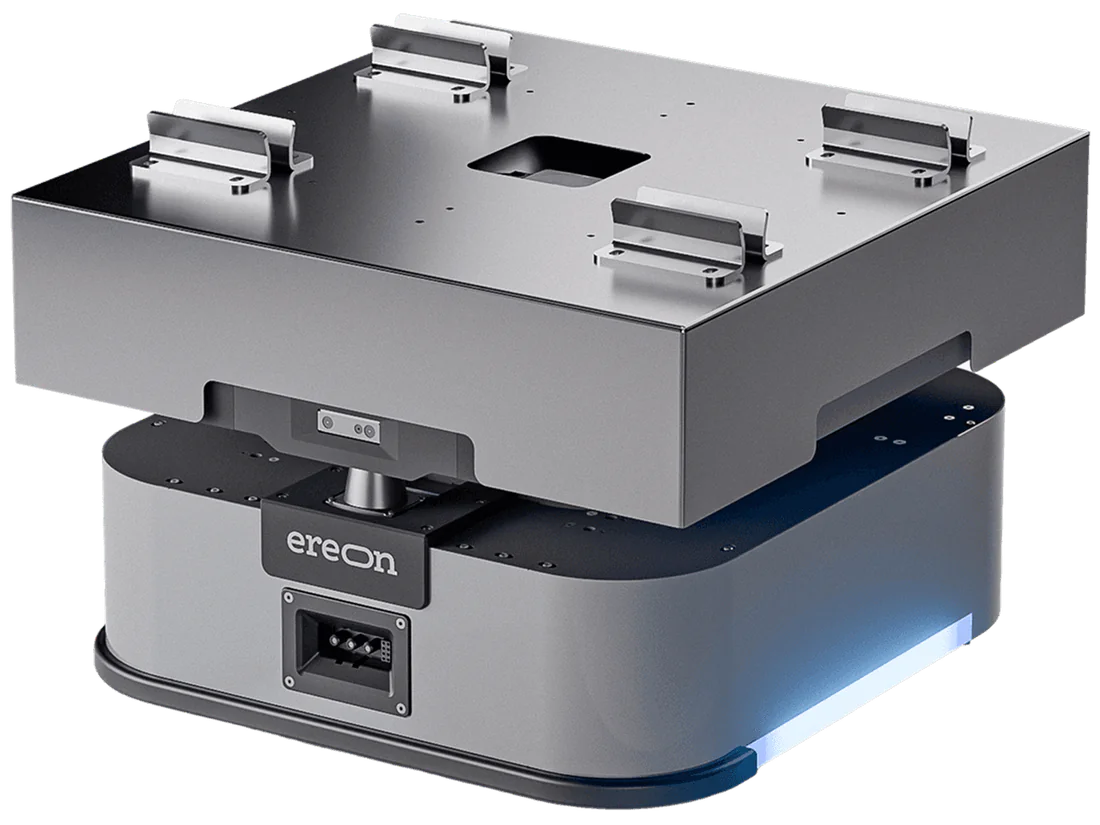
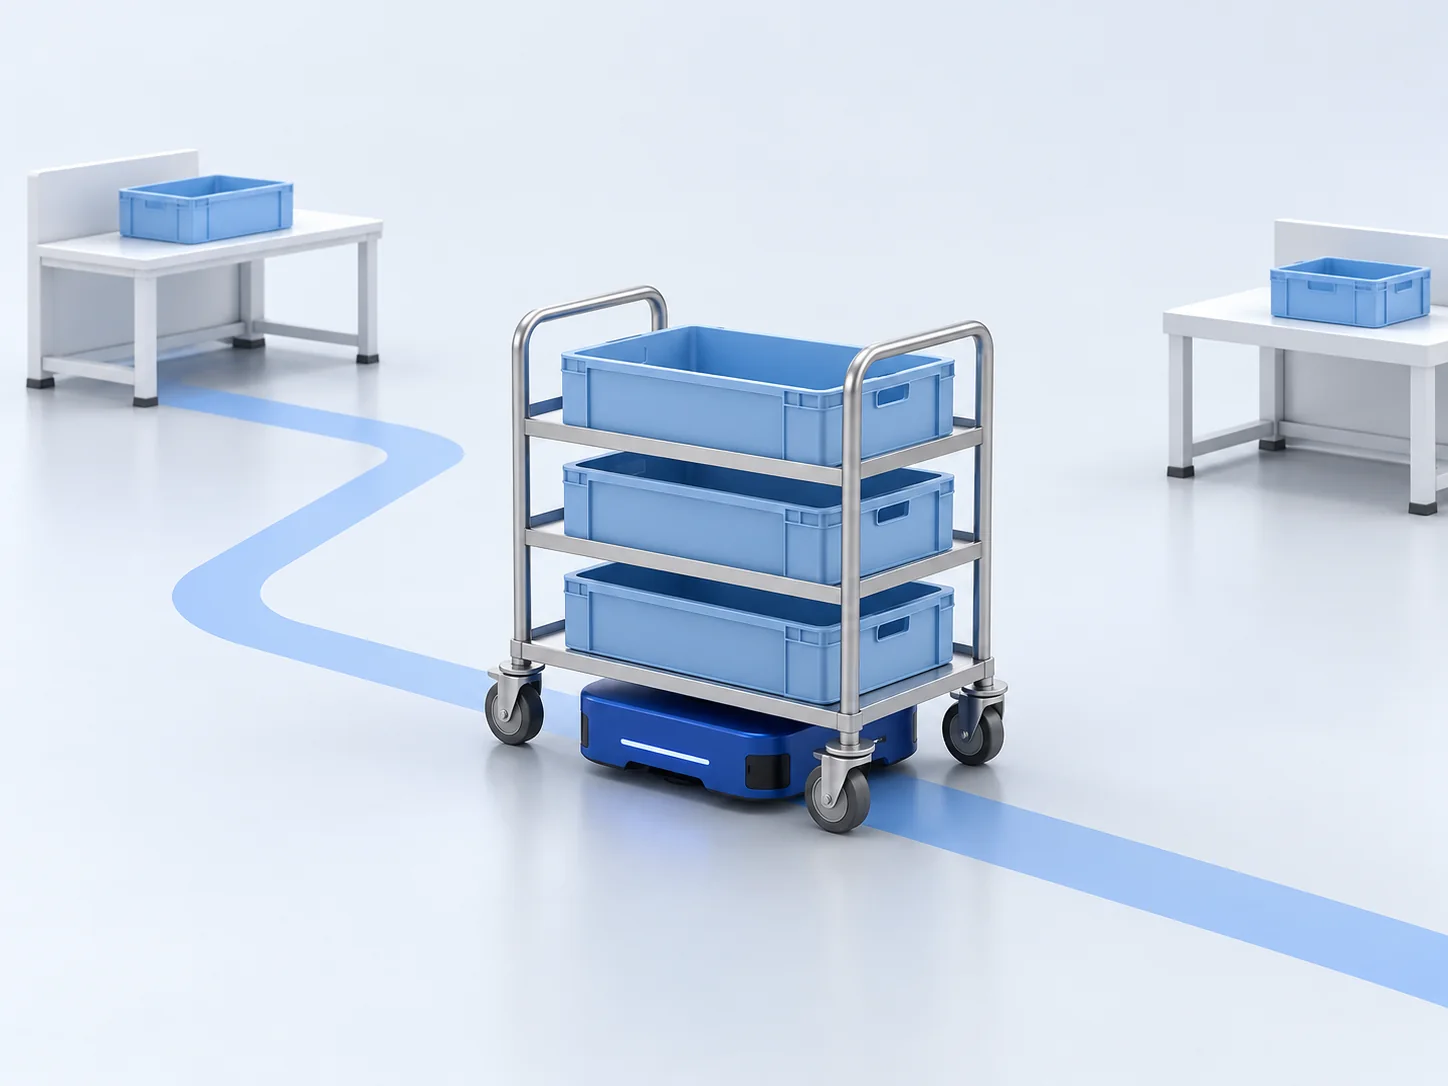
대차의 치수와 하중, 바퀴 배치와 하부 공간을 확인해 M2-LL의 진입, 리프트와 전용 지그 적용 여부를 검토합니다. 사용 중인 대차 사진과 치수를 준비해 주세요.
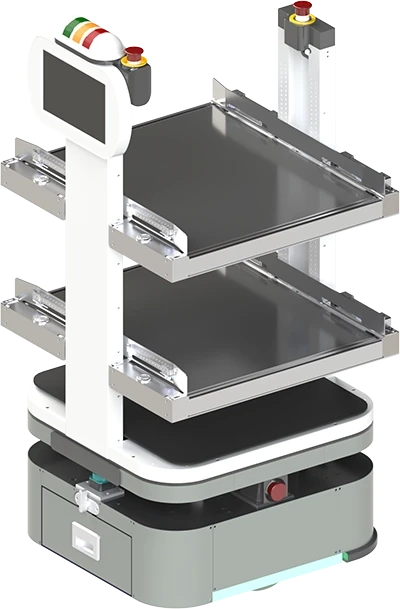
컨베이어, 그리퍼와 리프트 등으로 설비 인계를 구성할 수 있습니다. 운반물 규격과 인계 위치, 설비 인터페이스를 확인해 로봇이 수행할 범위와 사람이 맡을 작업을 함께 정합니다.
IoT Gateway와 Nepler를 통해 설비 신호와 로봇 작업을 연결합니다. 생산관리(MES), 창고관리(WMS), 전사적자원관리(ERP) 시스템은 통신 규격과 필요한 정보, 추가 개발 범위를 확인해 연동을 설계합니다.
로봇 본체와 상부 장치, 관제, 설비 및 시스템 연동 개발, 설치와 시운전, 테스트와 교육, 유지보수 범위를 구분해 확인하세요. 실제 자재를 이용한 현장 시험 항목과 완료 기준도 함께 협의합니다.
공정 장면은 이해를 돕는 개념 이미지입니다. 관제 화면과 제품 이미지, 개발팀 사진은 폴라리스3D 공식 자료를 사용했습니다.